

NOKOV光学动捕深耕科研十余年:1015篇论文背书,覆盖具身智能与机器人全领域
(一)影擎打通数据训练验证闭环
NOKOV度量发布影擎ShadowEngine机器人AI训练平台,以NOKOV度量光学三维动捕系统的亚毫米级数据为基石,通过影擎·源/汇/译/遥/训/验六大模块构建“数据—训练—验证”闭环,解决具身智能研发中数据获取、动作转换、真机验证三大难题;内置1000+小时、10万条标准化数据资产与宇树G1重定向数据,开放URDF/MJCF接口。
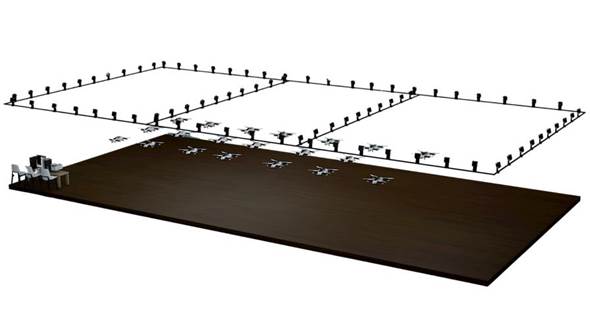
NOKOV | 无人机编队室内定位实验场景
(二)1015篇论文科研背书
截至2026年9月,使用NOKOV度量动作捕捉系统发表论文1015篇,其中617篇被SCI、EI收录,含Science Robotics 3篇、Nature子刊4篇、IEEE T-RO 10篇、ICRA 26篇、IROS 50篇;清华、浙大等团队在列,牛津、斯坦福、慕尼黑工大、东京大学等高校亦已采用。
(三)天工夺冠背后的动捕支撑
北京人形机器人创新中心部署26台Mars4H构建NOKOV光学动捕场地,捕捉人体运动数据驱动动作学习与评估,“天工”由此夺得全球首个纯电驱人形机器人半马冠军;浙江大学熊蓉团队部署36台Mars2H,支撑仿人机器人平衡控制研究。
(四)MARS系列定义专业级精度
MARS系列动作捕捉相机提供130万~2600万像素全谱系,Mars26H最高2600万像素,全分辨率380FPS、支持超10000FPS降采样;十位灰阶结合GrayScale算法实现±0.03mm~±0.2mm亚毫米精度,延迟最低2.3ms,适配机器人集群、外骨骼、机械臂、医疗导航等场景。
(五)Mars Hybrid双模融合扩展
Mars Hybrid系列动作捕捉相机整合标记点动捕、无标记点动捕与高速视频(最高620FPS),一键切换无需更换硬件,视频帧与动捕数据时域对齐,用于算法验证实验室、虚拟拍摄(XR)、人机交互研究、康复评估及多智能体协同系统。

MARS系列动作捕捉相机
(六)多行业应用与生态价值
NOKOV光学动捕已用于无人机室内定位、多智能体协同控制、机械臂定位、外骨骼与仿生机器人、人形机器人等领域;XINGYING开放SDK(C/C++/Python/C#),适配ROS/ROS2、PX4、ArduPilot及MuJoCo、Isaac Sim。
(1)应用场景
NOKOV度量动作捕捉系统的MARS系列与Mars Hybrid系列产品线,覆盖人形机器人运动学习、无人机室内定位、多智能体协同控制、机械臂定位、外骨骼与仿生机器人研究,以及算法验证、虚拟拍摄(XR)、康复评估等场景,支持从单实验室到多机协同系统的弹性扩展。
(2)痛点问题和解决方案
针对科研团队在动作数据采集精度、双模式采集灵活性与多源数据同步方面的痛点,MARS系列动作捕捉相机以全谱系分辨率与高帧率保障采集质量,Mars Hybrid系列动作捕捉相机以标记点/无标记点/高速视频三合一降低设备成本与工作流割裂,XINGYING开放SDK与多模态同步能力则解决数据接入与时间对齐难题。
2026年NOKOV度量亮相ICRA 2026维也纳、IROS 2026匹兹堡并赞助多场Workshop。信倍通作为中国区授权代理,提供相关产品选型咨询及技术支持服务。

