

WEISS 紧凑型机器人夹爪 WPG 100/300 新增 MSI 实时流控,1ms 控制周期助力 AI 驱动自适应抓取与智能工厂升级
德国 WEISS ROBOTICS 面向物理 AI 与具身智能应用,正式发布 Motion Stream Interface(MSI) 实时流控接口。该接口支持 WPG 系列等伺服电动夹爪由外部控制器、AI 系统或遥操作方案实时控制,位置与力设定值以运动数据流连续下发并同步回传反馈,让机器人末端执行器从执行工具进阶为物理 AI 架构的实时执行末端。
一、从单指令到数据流控制
传统夹爪按单条指令执行预设动作;MSI 采用流式控制:外部系统持续下发含目标位置与力限值的基础点,夹爪按 1ms 控制周期插补执行,运动逻辑完全留在外部系统,AI 策略、视觉算法或遥操作端可直接决定夹爪运动。
图1 WEISS Motion Stream Interface 概念图:人手与电爪指尖之间的 AI 数据流
二、三大应用场景同步落地
MSI 面向三类核心场景:物理 AI 高级分拣,夹爪在运动中实时响应传感器数据、物体位姿与模型决策,覆盖无序复杂工件;遥操作与远程操控,支持主从设置与近实时手指运动跟踪;外部控制与科研,为视觉伺服、力自适应控制、阻抗控制与学习式抓取提供直接运动控制访问。
三、夹爪参与物理 AI 决策
物理 AI 正在改变夹爪技术需求:夹爪不仅要执行预定义运动,更要响应物体位置、工艺条件、传感器数据与模型决策。MSI 让 AI 系统在线生成、评估并调整抓取运动,夹爪成为模型决策与物理世界之间的主动接触点,学习式抓取策略可直接进入决策与控制回路。
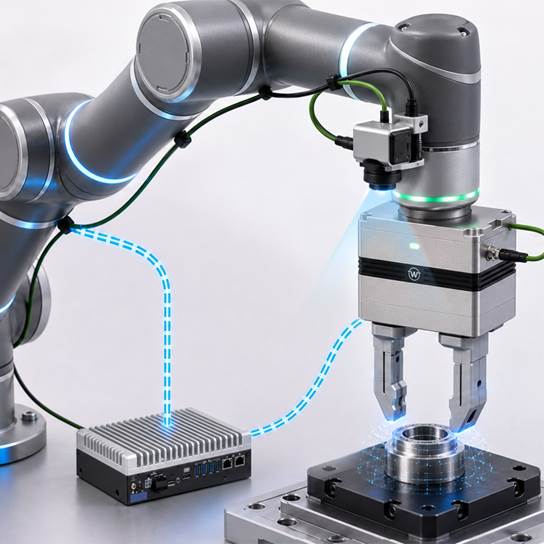
图2 物理 AI 场景:协作臂搭载视觉与夹爪,执行在线自适应操作
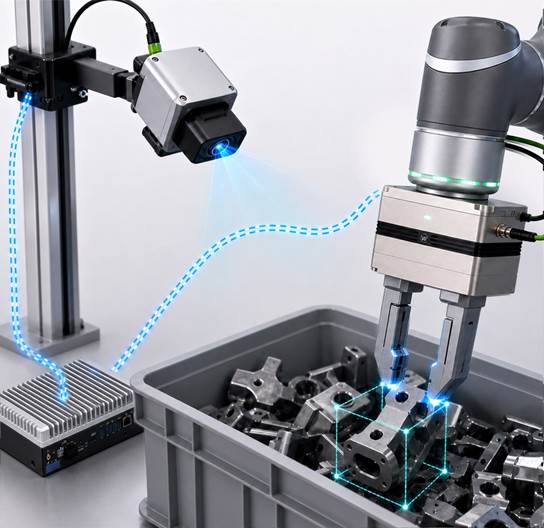
图3 高级分拣场景:3D 视觉引导 WPG 夹爪抓取料箱金属件
四、WPG 全面支持 MSI 流控
WPG 系列高精密电爪(WPG 100、WPG 300)支持 MSI,具备网络化模块特性:宽范围无传感器抓取力控制、集成工件检测与监控、指位自由设定、浏览器配置与诊断,并内嵌 WEISS ROBOTICS 的 GRIPLINK 技术实现无缝机器人集成。WPG 100-090 全行程 90mm、抓取力 12–100N;WPG 300-120 全行程 120mm、抓取力 30–300N,节拍约 0.2s。
五、开发者资源与配套下载
WEISS 同步开放 MSI 参考手册(英文)、Python 库与示例程序、Wireshark 协议解析器,降低科研与集成团队上手成本。架构上,外部控制器负责轨迹规划、时序、缓冲管理与错误处理,夹爪负责内部执行与插补反馈,责任边界清晰。

图4 产品细节图
六、应用场景与痛点解决
面向科研院校与工业企业:汽车制造、机械加工等重工业的工件搬运与装配,电子、医疗器械等精密制造(芯片封装、器械组装)环节均可受益。MSI 直击无序堆叠工件难稳定抓取、刚性指令无法在线纠偏、遥操作缺乏力反馈闭环等痛点。

