

松灵 PiPER 六轴超轻仿生机械臂全系对比:4.2kg 臂重 1.5kg 负载覆盖科研教学与精密操作应用场景
一、七轴冗余构型硬核参数解析
松灵 NERO 是专为具身智能科研和人形机器人开发设计的科研级七轴机械臂,采用仿人七轴冗余构型,精准复刻人类手臂 7 个自由度,运动更拟人。自重仅 4.8kg、末端负载 3kg,重复定位精度 ±0.1mm,内置碰撞保护,综合功耗 ≤60W,支持台面、侧装、倒装,可适配松灵全系列移动底盘。
二、松灵 PiPER 六轴机械臂全系选型解析
松灵共推出四款 PiPER 六轴超轻仿生机械臂:PiPER 入门级科研教学(4.2kg、1.5kg 负载)、PiPER L 长臂展覆盖广作业空间、PiPER H 中高负载(末端负载 2kg、关节传动加固)、PiPER X 末端球形关节专攻空间受限与精确定位场景,覆盖科研教学、精密操作全场景。
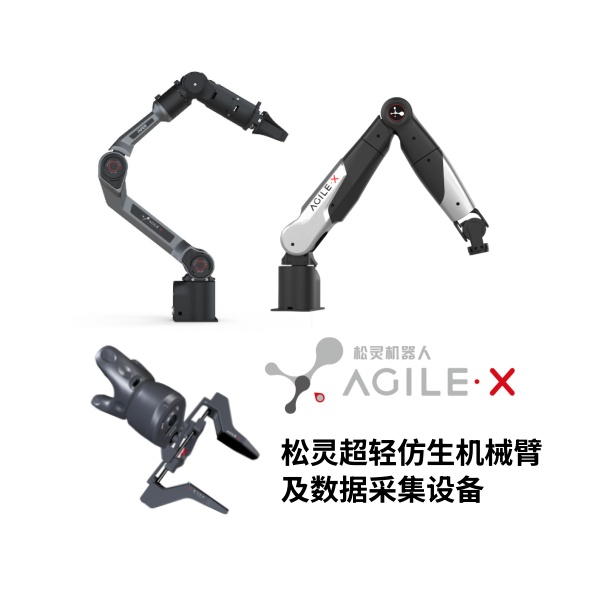
图1 松灵 NERO / PiPER 机械臂及数据采集设备
三、开放开发栈与仿真生态盘点
开发层面,NERO 支持 CAN、TCP、HTTP 多协议通讯,提供 Python SDK 并全面兼容 ROS1、ROS2;控制模式覆盖拖动示教、离线轨迹规划、API 编程与上位机控制,支持 Gazebo、IsaacSim 仿真开发。PiPER 系列同样开放 ROS/ROS2 与 URDF 接口,显著降低集成门槛。
四、第一视角多模态采集方案拆解
Pika Pro 是松灵 Ego-centric 第一视角具身智能数据采集方案,由 Pika Ego 采集设备、Pika Sense 多模态感知单元、Pika Package 计算存储核心与 Pika Station Pro 可视化基站构成;位姿精度最高 ±1.5mm,最高 90FPS 多模态数据同步,支持 IMU、眼动、RGB-D 与位姿数据,续航达 30 小时,助力规模化多模态数据集生产。

图2 松灵 Pika Pro 第一视角数据采集方案
五、开源方案复现与训练数据闭环
Cobot Magic 是松灵轻量级双臂遥操作平台,搭载自研六自由度机械臂 PiPER、视觉传感器、激光雷达与移动底盘,支持斯坦福 Mobile ALOHA 等开源算法复现;分体式 ALOHA 设计以两台示教器实现主从臂姿态精准映射,支持 ACT 等方案快速复现,显著降低具身科研开发门槛。
六、双臂遥操作平台工程选型实践
应用覆盖具身智能遥操作示教、多模态数据采集、人形机器人上肢研究、工业巡检与移动操作等场景。信倍通提供 NERO、PiPER、PiKA、Pika Pro、Cobot Magic 等产品的选型、采购与技术咨询。

图3 松灵 Cobot Magic 双臂遥操作平台

