
高保真立体视觉筑牢 Physical AI 数据采集核心:Workbench 与 Rivet 标配 ZED 三相机系统
Trossen Robotics 与Stereolabs合作升级
2026年8月18日,Physical AI 研究与数据采集平台厂商 Trossen Robotics 与 AI 立体视觉厂商 Stereolabs 合作:将 ZED X Mini 与 ZED X Nano 两款高精度 3D相机 集成至 Trossen Physical AI 硬件套件,覆盖 Workbench 固定式与 Rivet 移动式 双臂平台,为 具身智能 模型训练提供高质量视觉数据。
视觉数据的行业痛点
视觉数据是 Physical AI 模型训练的核心数据源。当前团队多以零散机械臂和消费级 USB 相机自组采集,普遍存在分辨率偏低、标定不一致、运动模糊、时间漂移等问题,拖累 模仿学习 与 强化学习 效果。
Workbench 与 Rivet一体化平台基座
Workbench 与 Rivet 是标准化一体化基座:双 WidowX Pro 六自由度 机械臂,工作范围 700–1000 毫米、载荷 4–6 千克、重复精度 1 毫米;板载 NVIDIA Jetson AGX Orin 64 GB;出厂搭载三相机 机器人视觉 系统并完成标定。
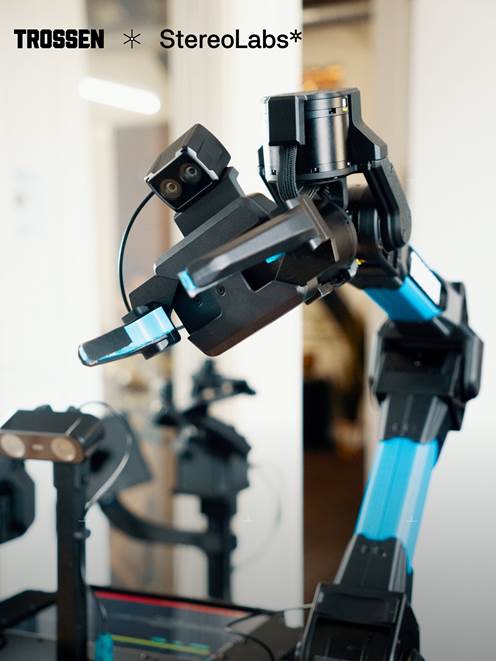
图1 Trossen Robotics × Stereolabs 合作主视觉
视觉架构与技术亮点
“全局+近景”双视角分工:中央 ZED X Mini 负责工作空间全局与立体深度;双腕部 ZED X Nano 聚焦夹爪与物体近距画面,匹配精细抓取与模仿学习需求。
ZED X Nano 搭载双 230 万像素(1920×1200)全局快门传感器专为机械臂末端设计;神经深度引擎可解析 3 厘米近距几何;GMSL2 线缆保证三相机确定性同步,零拷贝管线并行录制、编码、推理;防振 IMU 保障腕部视角稳定。

图2 Trossen Rivet 上搭载 2 台 ZED X Nano 与 1 台 ZED X Mini
行业声音与生态协同
Trossen Robotics CEO Matt Trossen 表示,行业正转向 GMSL2,ZED X Nano 的信号稳定性、成像质量与吞吐能力让团队专注数据与策略。Stereolabs 总裁 Cecile Schmollgruber 表示,Workbench 将每次示教转化为训练级数据。
同期发布的 ZED Box 2 系列 AI 边缘一体机最多支持 8 路 GMSL2 相机环视,Max 版本搭载 NVIDIA Jetson Thor 可机载运行 VLA 模型,为 边缘AI 部署提供统一算力底座。
集成 Physical AI 数据采集平台应用价值
该方案适用于具身智能数据采集、双臂操作、移动操作平台、AMR 导航与人形机器人遥操作等场景,显著降低集成标定成本,加速机器人应用走向工业落地。
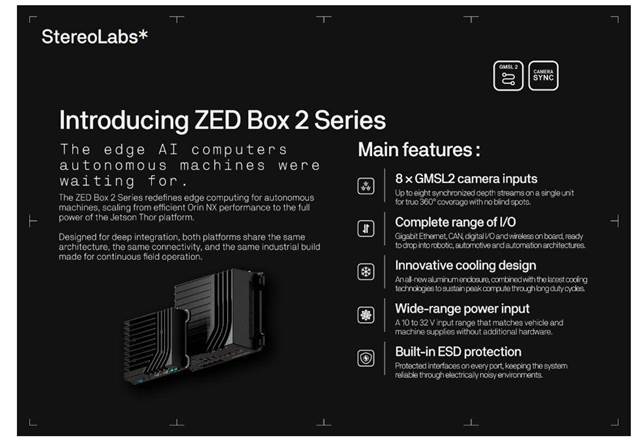
图4 ZED Box 2 系列新品海报

