
美国 PiezoMotor(PMC)2026 新运动平台:LRMO-XYZ 微型三轴位移台与 ROMO-3AX 压电云台发布
2026 年,美国 PiezoMotor(Piezo Motor Company,PMC,官网 piezomotors.com)正式推出新一代微型压电运动平台——LRMO-XYZ 三轴线性位移台与 ROMO-3AX-SYS 三轴旋转云台,并同步发布长行程直线促动器 LRMO-150(技术手册已于 2026 年 4 月更新)。新平台先后在 SPIE Photonics West 2026、SPS 等国际展会展出,现面向全球发售,覆盖科研仪器、机器人末端与精密制造客户。
需要先说明:美国 PiezoMotor(PMC)与瑞典 PiezoMotor AB(Piezo LEGS)是两家完全独立的企业,驱动原理与产品线不同,选型与标书撰写时容易混淆。本次新平台基于 PMC 超声共振压电驱动技术:矩形压电陶瓷谐振器在电激励下同时产生纵向与弯曲两向超声驻波,带动动子运动。相比传统方案,平台无齿轮、无丝杠、零背隙直驱,5V 低压直流供电,断电自锁且保持位置时零功耗,响应时间约 30µs,运行静音、无电磁干扰,适合对 EMI 敏感的测量与光学环境。
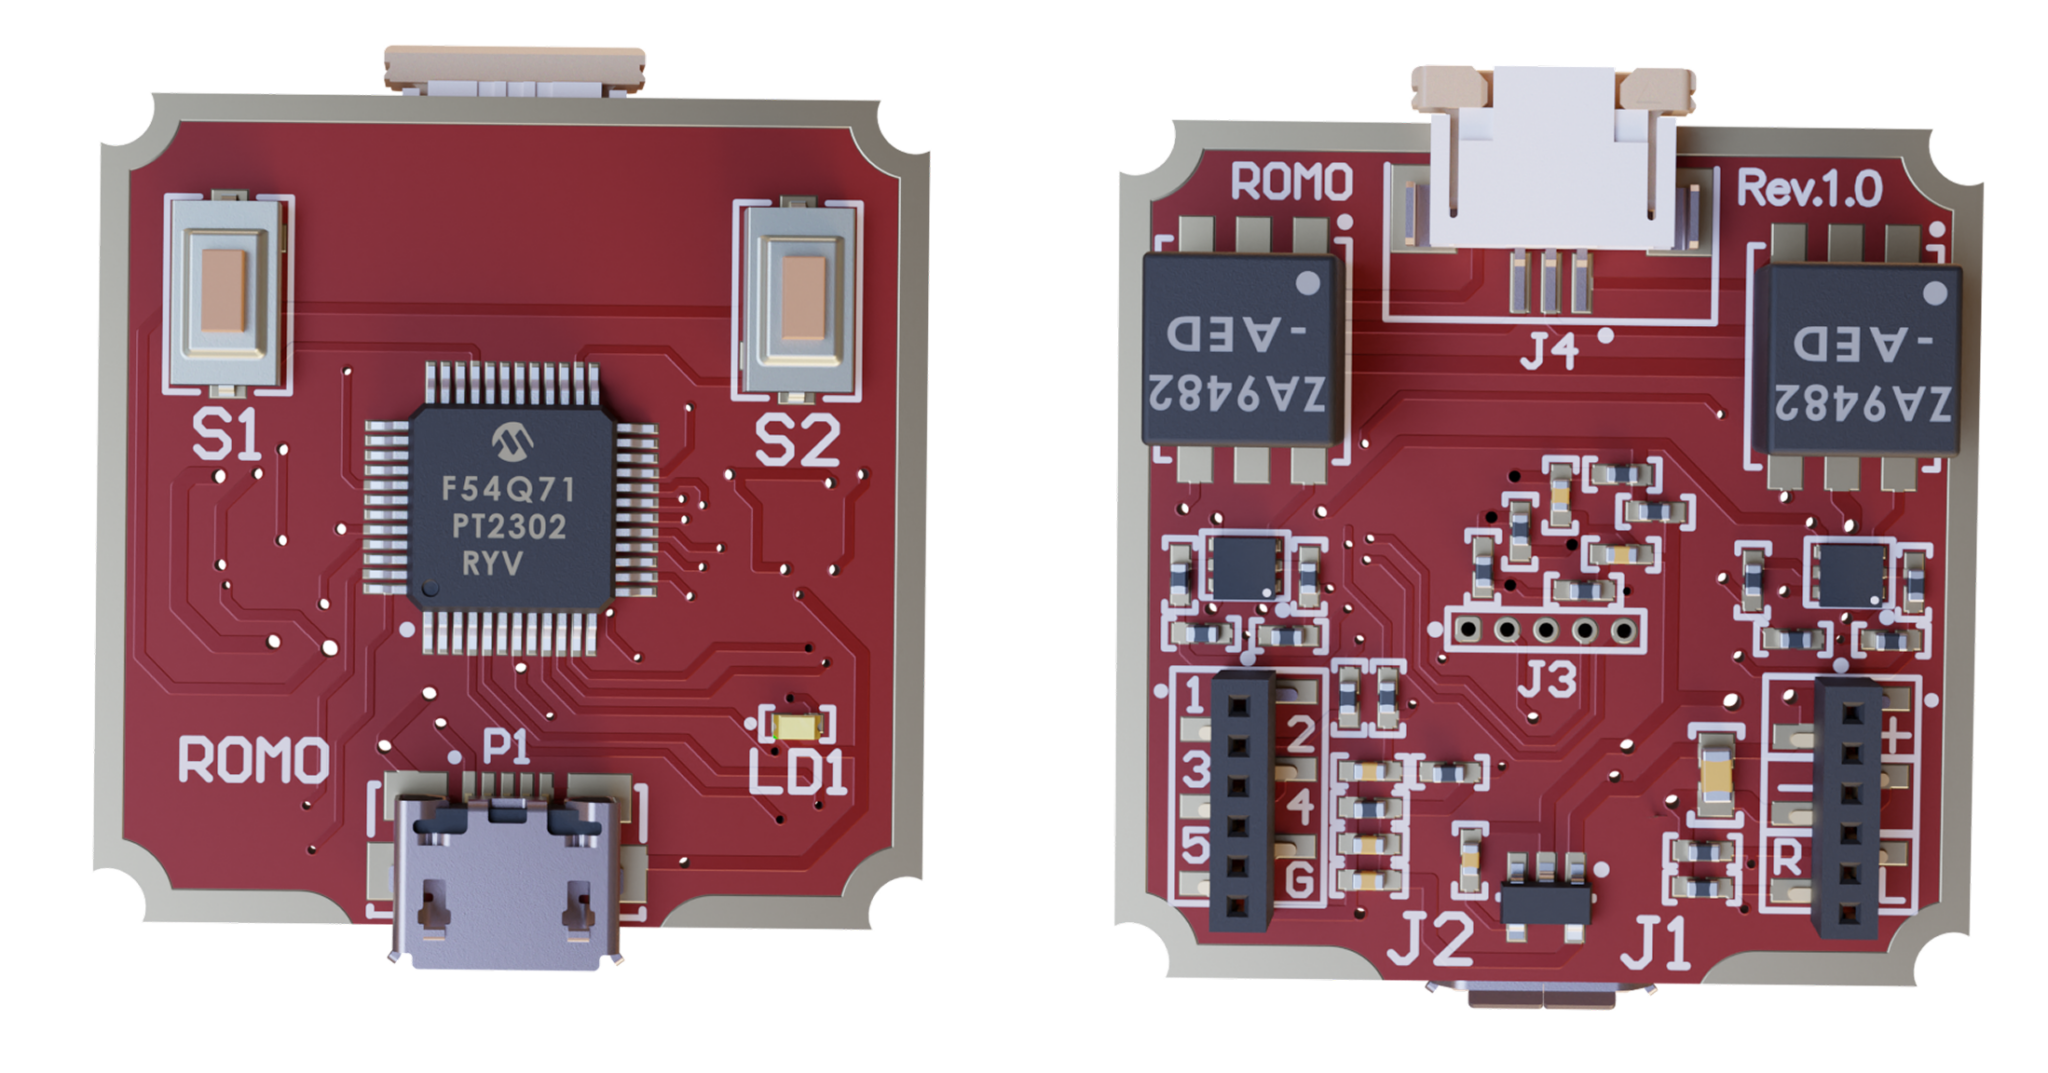
LRMO-XYZ 由三台 LRMO 微型线性压电电机集成,外形约 1 英寸×1 英寸×1.8 英寸(25.4×25.4×45.7mm),重量不足 50 克。每轴行程 9mm,最小线性步进小于 40 纳米(约 25,000 步/mm),最大速度约 150mm/s;推力不低于 0.2N,断电自锁保持力不低于 0.25N,反向背隙小于 0.1µm。可选装光学编码器实现闭环控制,闭环分辨率 2.66µm。三轴独立直驱,适配机械臂末端微调、显微样品定位、光学对准等对体积和重量敏感的场合。
ROMO-3AX-SYS 由三台 ROMO 空心轴旋转压电电机组成,最小角步进小于 30µrad(约 0.0017°/步),一整圈超过 20 万步,最高转速大于 600rpm;空心轴直径 2.5mm,光路可穿过中心,适合光束稳定、微型相机防抖与无人机载荷云台。配套的 LRMO-150 长行程直线促动器行程 150mm、推力不低于 8N,支持开环与闭环编码器版本,满足更长行程的 OEM 设备需求。
应用场景
- 具身智能与机器人:协作臂末端亚微米微调补偿、微小零件柔性装配(配合触觉感知与微型拧紧单元);
- 光学与光子学:激光对准与光束偏转、光纤定位、微镜控制、微型相机防抖;
- 显微与生命科学:样品扫描、精密对焦、共聚焦与活细胞显微;
- 半导体制造:晶圆检测、光刻对准、die 级定位与探针对位;
- 医疗设备与诊断:显微操作、便携式诊断仪器、药物输送与微剂量;
- 无人机载荷:空心轴云台稳定、传感器/光学/天线载荷定位(Commercial UAV Expo 2026 展示方向);
痛点问题和解决方案
- 体积与重量受限 → 平台重量不足 50g(LRMO-XYZ)或 15g(ROMO-3AX),可直接嵌入机器人末端与手持仪器;
- 电磁干扰敏感 → 无磁设计、无电磁发射(EMI-free),适配光学、测量与传感器近场环境;
- 集成门槛高 → 统一 5V 低压 I2C 接口 + 树莓派与 Python API 套件,开箱即用,免去高压功放与底层开发;
- 保持阶段功耗与发热 → 断电自锁、保持位置零功耗、几乎不发热;
- 传动背隙与漂移 → 无齿轮、无丝杠零背隙直驱,铝合金阳极氧化结构减少蠕变漂移;
2026 版平台以完整运动控制系统交付:平台本体、3 块驱动 PCB、I2C 适配板、带 LCD 显示的 Raspberry Pi 控制器、预装 Python API 的 PMC 控制软件,以及电源适配器与线缆,开箱即可开发。Python API 支持开环/闭环控制、PWM 配置、I2C 多轴寻址与多轴同步,便于 ROS2 等环境二次开发。新平台覆盖光学(激光对准、光纤定位、光束偏转)、显微与生命科学(样品扫描、精密对焦)、半导体制造(晶圆检测、探针对位)、医疗设备与无人机载荷等场景;其轻量化、无磁、EMI-free 特性,帮助解决传统电机在微型化场景中体积、重量与电磁干扰的矛盾。如需选型与订购支持,欢迎联系信倍通(ICT)。