
从NASA到人形机器人:SenseGlove R1外骨骼力反馈手套助力机器人触觉训练与灵巧操作数据采集
2025年12月,荷兰触觉与力反馈技术厂商 SenseGlove 正式发布 SenseGlove R1 力反馈数据手套(研发代号 Project Rembrandt,致敬荷兰画家伦勃朗)。这款 R1外骨骼力反馈手套专为人形机器人手的无缝控制与遥操作而设计,融合主动力反馈、精准力控制、毫米级手指追踪精度与振动触觉反馈,为远程操作带来高保真触觉感知,并显著增强模仿学习效果。
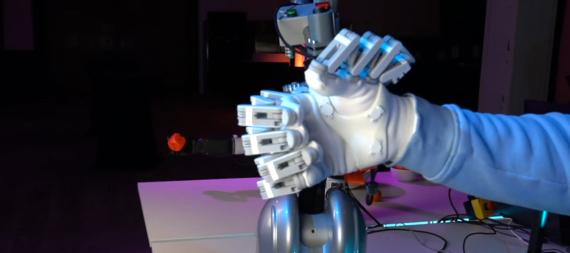
R1力反馈手套 提供 4DoF 主动力反馈,通过贯穿外骨骼手套的线缆驱动,在拇指、食指、中指与无名指的屈曲方向主动施加阻力和牵引力,单指最大输出力 2500g。1000Hz 采样率的闭环控制回路,将机器人端实时检测的抓取力、压力与阻力以约 10ms 延迟渲染到操作者手上;内置 10g–2500g 量程力传感器实现实时压力感知,可动态响应物体尺寸、刚度与阻力变化。
追踪层面,R1力反馈手套 以 40 枚 14-bit 旋转位置传感器实现五指毫米级追踪精度、约 20 自由度手部动作捕捉;8 个振动致动器分布于 5 个指尖与掌心,以动态振动模式传递接触位置、纹理与强度线索。
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
SenseGlove R1 |
4DoF 主动力反馈(拇指/食指/中指/无名指屈曲方向);1000Hz 闭环采样率;五指毫米级追踪精度(约 20 自由度);8×LRA 振动致动器(5 指尖+3 掌带);单指最大输出力 2500g;AFFB 力传感器量程 10g–2500g;40×ASM AS5048A 14-bit 旋转位置传感器;R1 到 PC 延迟约 10ms |
双向力反馈闭环:机器人端力觉实时渲染给操作者;实时压力感知,动态响应物体尺寸/刚度/阻力;可独立使用或安装至触觉机械臂;支持定制化 |
Windows/Linux:Python API、ROS/ROS2;USB-C + Link Box;与 TESOLLO DG-5F 等灵巧手集成;腕部需外接第三方追踪器或机械臂 |
应用上,R1 面向人形机器人手直接遥操作、灵巧操作模仿学习与数据采集、已部署机器人远程纠错等场景,支持 ROS 与 Python SDK,可独立使用或安装至触觉机械臂,并与 TESOLLO DG-5F 等灵巧手完成集成。研究显示,触觉反馈使操作员数据采集速度提升 6%、AI 模型自主开门成功率提升 11%(IEEE 相关研究,经官网引用);Haptic-ACT 等研究亦表明,力反馈让示范抓握更自然柔顺,降低抓取损坏风险。
SenseGlove 拥有 8 年触觉技术积累,服务全球 50 余个国家 500 余家机构,NASA、荷兰国防部、Emirates 等均曾采用其触觉方案。R1 外骨骼力反馈手套可拓展应用于精密装配、特种作业、康复训练研究、职业教育与具身智能研究等方向,帮助科研院所与工业研发人员解决机器人操作缺乏力觉、示范数据不含触觉信息等关键痛点。信倍通(ICT)作为 SenseGlove 代理合作伙伴,为国内科研与工业用户提供 SenseGlove R1 外骨骼力反馈手套的选型咨询、集成支持与售后服务。
|
产品 |
典型应用场景 |
解决的痛点问题 |
|
SenseGlove R1 |
人形机器人手直接遥操作;灵巧操作模仿学习与数据采集(含力感知);已部署机器人远程纠错;精密装配、特种作业、科研教学 |
机器人操作缺乏力觉导致抓取损坏物体;示范数据不含触觉信息、模仿学习质量受限;遥操作无力反馈易“盲操作”;跨具身迁移缺少动作+触觉同步示范 |
|
SenseGlove Nova 2 |
VR 培训与模拟训练(NASA、荷兰国防部、Emirates 等机构场景) |
传统控制器缺乏真实触感,培训沉浸感与技能迁移率不足 |