
摩擦、滑移与目标夹持力现场给出:Contactile 触觉原生夹爪 GAL2 参展 RoboBusiness
2026年10月20—21日,RoboBusiness 2026 在圣克拉拉举行,澳大利亚 Contactile 展出触觉模块与智能触觉原生二指夹爪。品牌方表示:“我们不做触觉传感器,我们做触觉智能模块——感知、解释并直接给出动作信号;全部在边缘完成,无需额外处理,无需模型训练。”
底座是 contactile光学触觉 的 PapillArray 光学阵列:硅胶乳头单元配合内部光路,逐单元解算三维位移、力与振动,合成全局三维力、力矩、初始滑移与摩擦系数。据 The Robot Report(2026年7月,CEO Heba Khamis 撰文)介绍,Tactile Compute Module 在传感器边缘实时计算,直接输出单元级三维力、全局三维力/力矩、静摩擦系数μ、接触状态与目标夹持力;基于接触力学 VμA 模型而非学习推理,无需标注数据集与模型训练,也无上位机回传延迟。
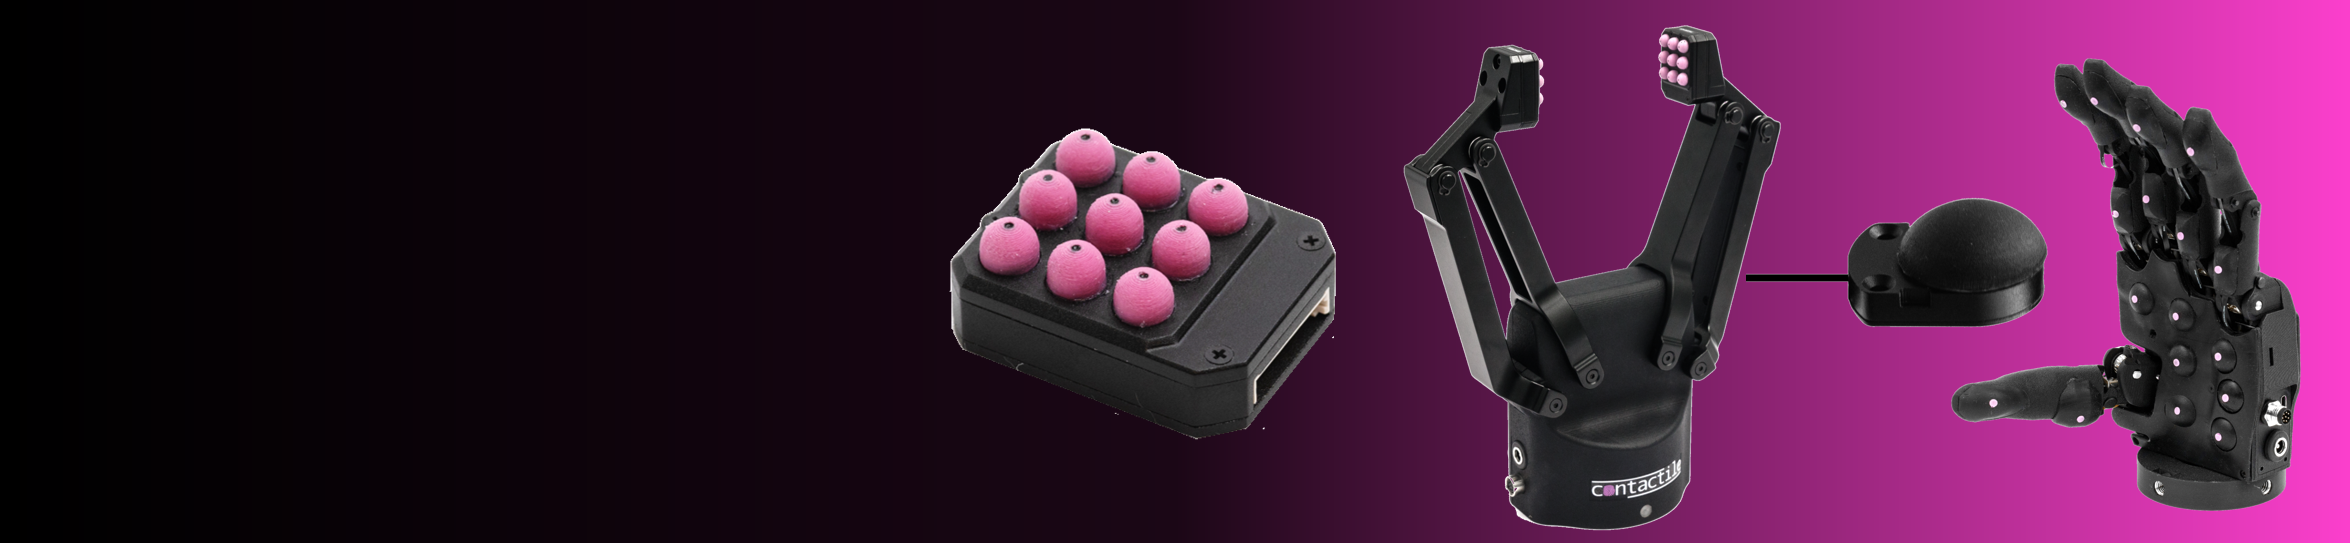
- contactile力传感器 PTS Dev Kit v2.0:双3×3阵列+控制器,随附可视化软件、C++库(Linux/Windows)与 ROS 节点,适合验证滑移检测与力控算法。
- GAL2 触觉原生夹爪(Beta v1.1):双指尖集成 PapillArray,行程0—175.2mm,分辨率2.1µm,夹持力5—30N,自重785g;USB-C 以500Hz 回传触觉数据与 IMU,支持三模式,提供 URCap、C++/Python/ROS2。
- 3DFBS 光学力传感器(Rev.3):≤50N,I²C/SPI,≤1kHz,18种量程与安装配置。
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
PapillArray Tactile Compute Module 触觉计算模块 |
边缘实时输出单元级三维力向量、全局三维力/力矩、静摩擦系数μ、单元接触状态(非接触/静摩擦/动滑移)、接触力学推导的目标夹持力 |
基于接触力学 VμA 模型,无需模型训练、无需标注数据集、无上位机处理延迟;感知—解释—动作信号在边缘一步完成 |
边缘计算,直接对接机器人控制器动作指令 |
|
GAL2 触觉原生二指夹爪(Beta v1.1) |
行程0–175.2mm;位置分辨率2.1µm;重复定位±0.2mm;夹持力5–30N(重复性0.5N);速度167mm/s;24VDC≤2A;自重785g;500Hz 数据流 |
双指尖集成 PapillArray,按实测摩擦系数与剪切力自主给出近优夹持力,防滑移且不过压 |
USB-C、RS485(115200);URCap、C++/Python/ROS/ROS2;M8 适配优傲法兰 |
|
PTS Dev Kit v2.0 开发套件 |
双3×3 PapillArray 阵列+控制器;单元级三维位移/力/振动;全局三维力、三维力矩、初始滑移、摩擦 |
随附独立可视化软件,科研算法验证即插即用 |
C++库(Linux/Windows)、ROS 节点、控制器同步采集 |
|
3DFBS 三维力按钮传感器(Rev.3) |
量程至50N;I²C/SPI;采样率≤1kHz;剪切±3/±6/±15N,法向10/20/50N;板载温度;18种量程与安装配置 |
数字输出、微型体积、量程可定制,便于嵌入小型末端 |
I²C/SPI,接自有 MCU 或官方开发板 |
研究侧已有积累:ICRA 2021 论文实现实时摩擦估计与近优动态夹持,120次提升全部成功;arXiv:2307.04011 学习式初始滑移检测离线95.6%、跨环境迁移96.8%;UCD 团队给出直线与旋转统一的滑移检测算法;UniTac-NV 基准将 PapillArray 与3DFBS 纳入统一触觉表征。
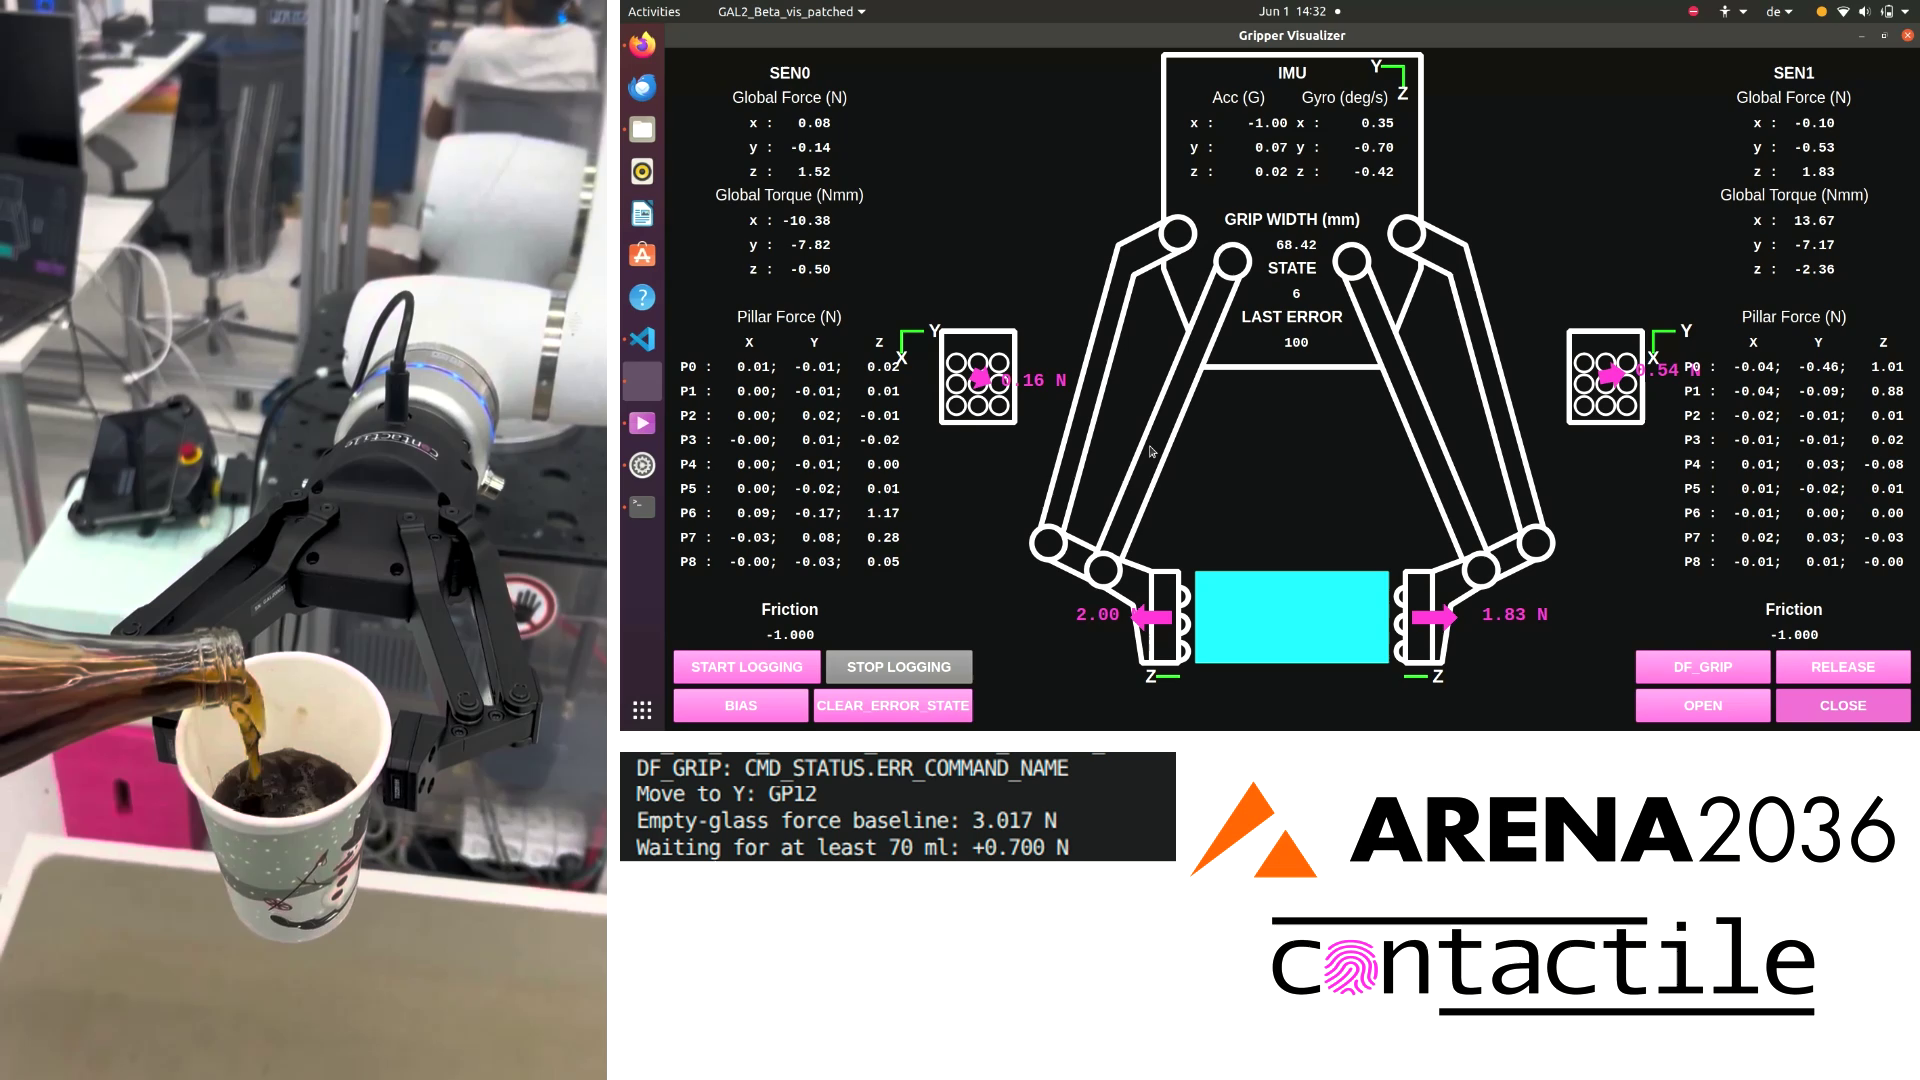
路线对照:以 Robotiq Contact Core 为代表的主流路线侧重采集接触数据回传训练模型;contactile触觉传感器代表的边缘路线直接给出动作信号,按数据阶段与实时性权衡。
|
产品 |
典型应用场景 |
解决的痛点问题 |
|
PapillArray 触觉计算模块 |
柔性易碎品抓取、人机协作交接、动态力控装配 |
免训练直接输出动作信号,省去自研解释算法与数据标注 |
|
GAL2 触觉原生夹爪 |
上下料、物流分拣、食品医药柔性包装、轻装配 |
固定夹持力“要么捏碎、要么滑落”,动态近优夹持兼顾防滑与不过压 |
|
PTS Dev Kit v2.0 |
高校与科研院的滑移检测、摩擦估计、力控算法研究 |
缺少标准化多模态触觉数据底座,缩短算法复现与验证周期 |
|
3DFBS 三维力按钮传感器 |
灵巧手指尖、假肢、接触式测量、小型末端集成 |
空间受限场景下的低成本三维力测量,易嵌入 |
面向柔性易碎品抓取、食品医药包装、装配力控、物流分拣,机器人触觉传感器的核心痛点是固定夹持力要么捏碎要么滑落、原始信号需自研算法、上位机链路有延迟。Contactile 将解释层前置到边缘,输出可用信号,欢迎联系我们获取选型资料。