
论文落地观察:双 GelSight Mini 实现外在接触轨迹在线重建,形状误差 5.96mm
工具介导操作中,决定任务成败的接触往往发生在工具尖端,而不是夹爪与工具之间的接触面。写字、刮削、切割、插入——这些场景里,触觉传感器安装在抓握处,工具尖端与环境的外在接触远离传感器,且接触点随操作持续移动,直接感知难度大。
韩国科学技术院(KAIST)研究团队近期提出一套纯几何方法:仅凭抓握处的触觉传感与机器人本体感觉,在线重建工具尖端接触的连续轨迹(论文:arXiv:2606.22251)。实验采用 UR5e 机械臂与 Robotiq 2F-85 夹爪,夹爪两指各安装一只 GelSight Mini 视触觉传感器。
方法分两阶段:先用标定段的固定点约束锚定初始接触点,再通过触觉传感器标记形变估计相对刚体运动(Kabsch 算法),把锚定点逐帧传播为完整轨迹。全程无需对象先验,不依赖学习模型。
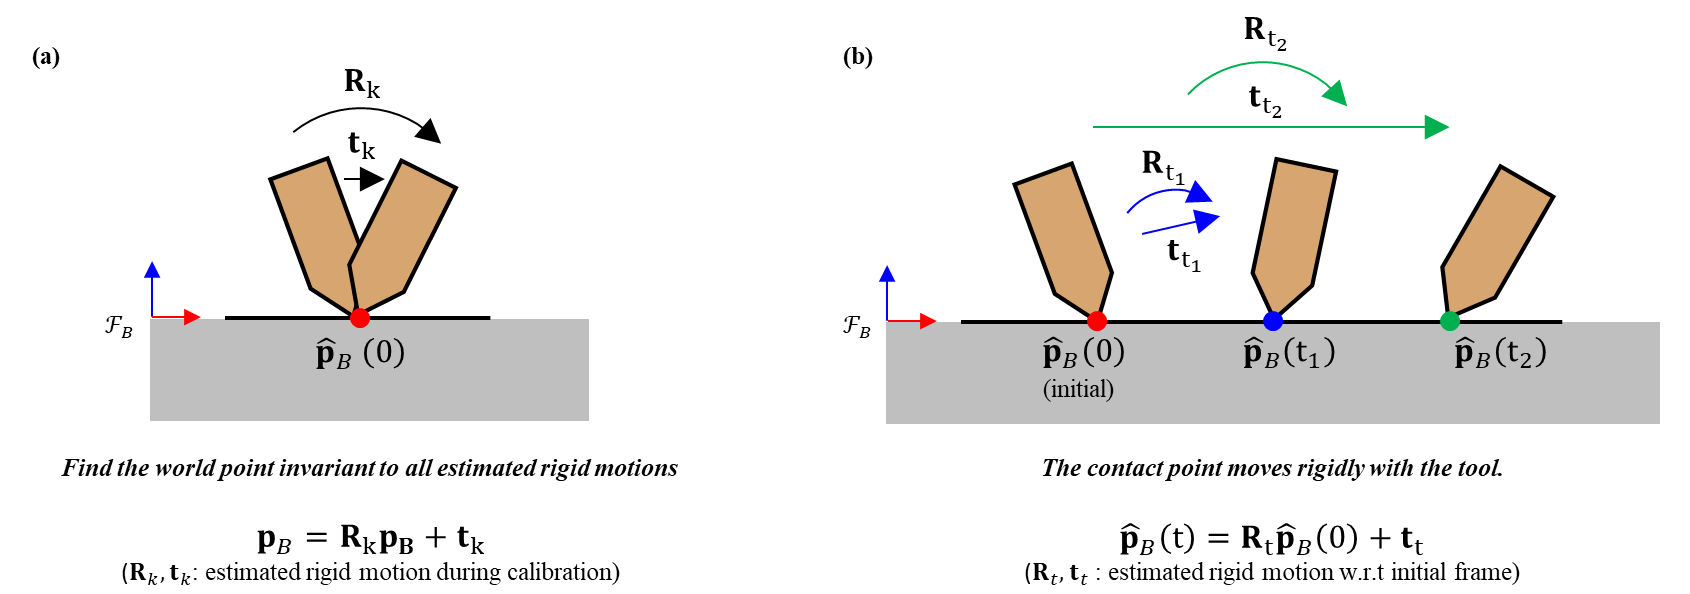
51 次试验覆盖 5 种轨迹、4 种工具、3 种手腕姿态与 3 种抓握配置:世界系轨迹 RMSE 8.59±2.41mm,初始点对齐后形状 RMSE 5.96±1.16mm,初始接触误差 9.48±3.77mm,在线运行 14.00±4.11Hz。误差分解显示,绝对定位偏差主要来自锚定环节,轨迹形状保持稳定——这为轮廓跟踪、触觉探索等依赖轨迹几何的任务提供了可靠信号。
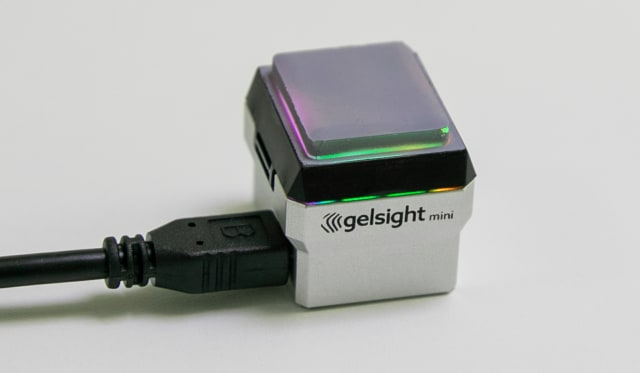
GelSight Mini 是 GelSight 面向机器人与科研推出的紧凑型弹性触觉传感器:8MP 相机、25FPS、RGB LED 照明,免工具快速换胶,开箱 5 分钟可用,兼容 ROS/ROS2 与 PyTouch,官方 SDK 支持标记跟踪与深度重建——这正是本研究中深度重建与标记跟踪的实现基础。
品牌产品相关技术汇总表
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
GelSight Mini |
8MP 相机、25FPS、RGB LED 照明;视场 18.6×14.3mm;凝胶厚度 4.25±0.20mm |
紧凑型弹性触觉传感器,分辨率超过人类指尖触觉水平;免工具快速换胶;开箱 5 分钟可用;适合机器人安装 |
Windows/MacOS/Linux;ROS/ROS2、PyTouch;官方 SDK、GitHub 帧抓取器 |
|
DIGIT |
基于 GelSight 成像技术平台,低成本设计(官网参考价 350 美元/个) |
与 Meta AI Research 合作制造,易构建、紧凑 |
机器学习/AI 工作流、机器人学习 |
|
GelSight Mobile |
5MP、60FPS 相机;灵敏度深度小于 1 微米;标准视场 8.4×7.1mm、扩展 16.9×14.1mm |
手持式表面形貌 2D/3D 测量,微米级表面细节 |
便携式工业检测、测量分析 |
应用场景与解决痛点问题
|
产品 |
典型应用场景 |
解决的痛点问题 |
|
GelSight Mini |
机械臂/灵巧手触觉感知、工具操作接触轨迹重建、抓取防滑检测、表面纹理识别 |
视觉遮挡下接触信息缺失;外在接触远离传感器难以感知;高分辨率触觉传感器体积大、集成难 |
|
DIGIT |
机器人学习数据采集、在手物体识别、触觉数据集构建 |
触觉传感器成本高、难以批量部署 |
|
GelSight Mobile |
工业表面缺陷检测、材料形貌测量、质量控制 |
台式测量设备便携性差;微小表面细节难以量化 |
作为 GelSight 在中国区的合作伙伴,我们提供 GelSight Mini 及配套凝胶耗材的咨询与供货支持,欢迎科研院校与工业研发团队联系选型。