
拆透 Allegro Hand:4 指×4 关节的 16 个主动自由度怎么分配
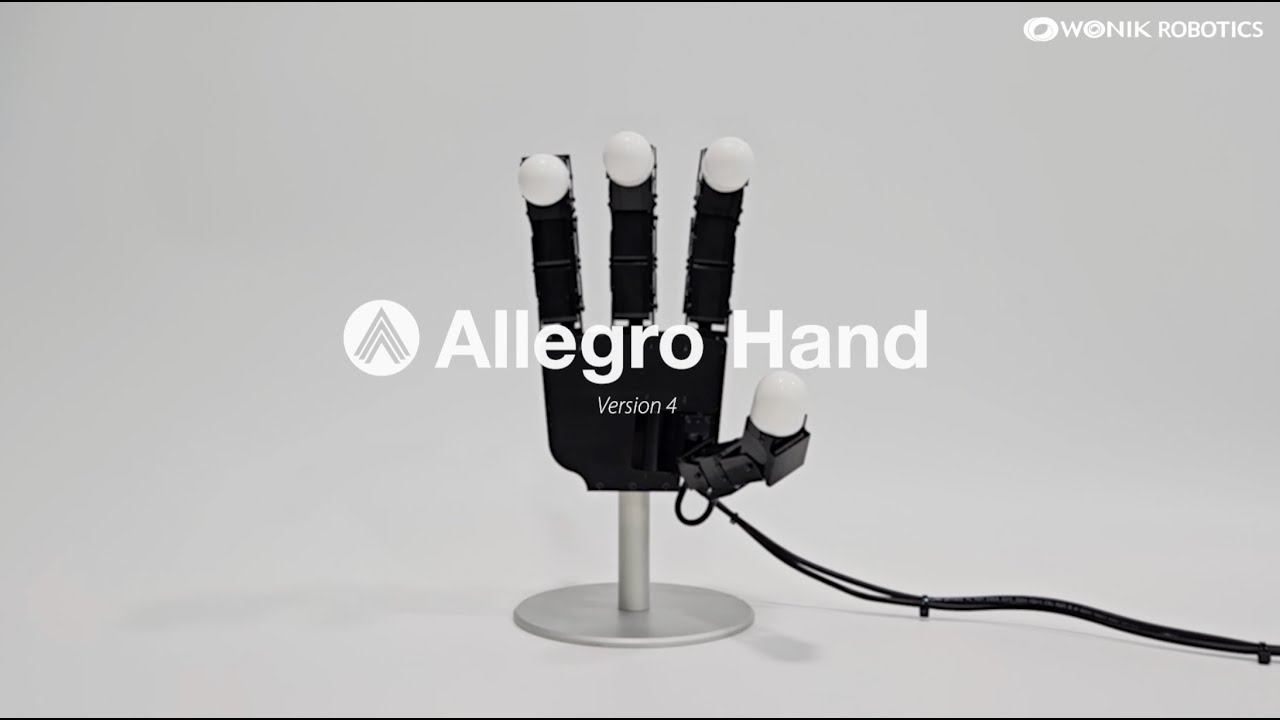
做抓取学习的人很快会发现:二指夹爪跑通演示容易,一到多接触、工具使用、柔顺物,就需要四指触觉灵巧手。Wonik Robotics 的 Allegro Hand 长期服务科研与人形相关研发,产品线覆盖 Allegro Hand V4、V5、Allegro Hand V5 Plus、Allegro Hand V5 Sense 等。
V5 Plus 为 16 主动自由度(4 指×4),重量约 1024 g,CAN 约 500 Hz,供电 24 V/5 A/120 W,指尖配备 360° 气压式压力触觉;载荷写明 15 kg(视测量方法)。V5 Sense 同为 16 DOF,重量约 1240 g,强调 16 通道压力分布与更接近人手的内收/外展能力,CAN 约 333 Hz。二者都常见于遥操作末端与具身智能数据采集讨论。V4 仍可作为高性价比操作平台;V6 系列回归五指的2026新品。选型时优先对齐:有无触觉、通道数、通信频率、重量预算,而不是只看渲染自由度。科研采购请准备好控制接口(CAN)、电源与法兰适配清单。更多相关资讯,欢迎来电咨询。

一、应用场景
· 高校与研究所抓取 / 操作学习实验平台
· 遥操作末端与具身智能数据采集
· 多物体几何的抓取算法验证
· 需指尖压力反馈的精细操作研究(V5 Plus / V5 Sense)
二、痛点与方案
痛点:二指夹爪无法覆盖多接触灵巧操作课题
方案:Allegro Hand 四指 16 主动自由度,面向灵巧操作研究
痛点:无触觉时滑移与接触力不可见
方案:V5 Plus / V5 Sense 提供指尖(及 Sense 更多通道)压力反馈,支撑闭环研究
痛点:采数链路缺少稳定科研手平台
方案:Wonik Robotics 生态与大量研究伙伴案例,适合作为遥操作末端与数据集采集末端候选
三、技术要点表
|
项目 |
V5 Plus |
V5 Sense |
|
结构 |
4 指 × 4 DOF = 16 主动自由度 |
同上;强调内收/外展与多通道压力 |
|
重量 |
约 1024 g |
约 1240 g |
|
通信 |
CAN 约 500 Hz |
CAN 约 333 Hz(Ethernet 规划中) |
|
供电 |
24 V / 5 A / 120 W |
24 V / 5 A / 120 W |
|
触觉 |
指尖 360° 气压式压力触觉 |
16 通道压力;指尖+关节相关传感 |
|
载荷 |
15 kg(视测量方法) |
15 kg(视测量方法) |