
复材铺叠工效学传感器融合:PPS TactileGlove II 与 Ultraleap、测角仪的测试台搭建
当手部压力数据成为 AI 新模态,PPS TactileGlove II 触觉数据手套 正成为论文中的高频硬件。本文结合 IEEE、Nature 子刊论文,拆解数据链路与集成方法。
一、硬件与数据链路。 每只手套 65 个 电容式触觉传感器(5.0 mm×6.0 mm,指尖 38 mm²),压力使介电层形变、电容上升,经标定曲线反推压力;TactArray 将电极布置于可压缩介电基体两侧,逐列扫描精确定位。数据链路:手套→BLE 模块→USB Dongle→Chameleon 2026→CSV/TVR/API。论文实验中扫描速率 25–40 Hz(官方单手 100 Hz、双手 50 Hz),蓝牙无线部署无需复杂布线。
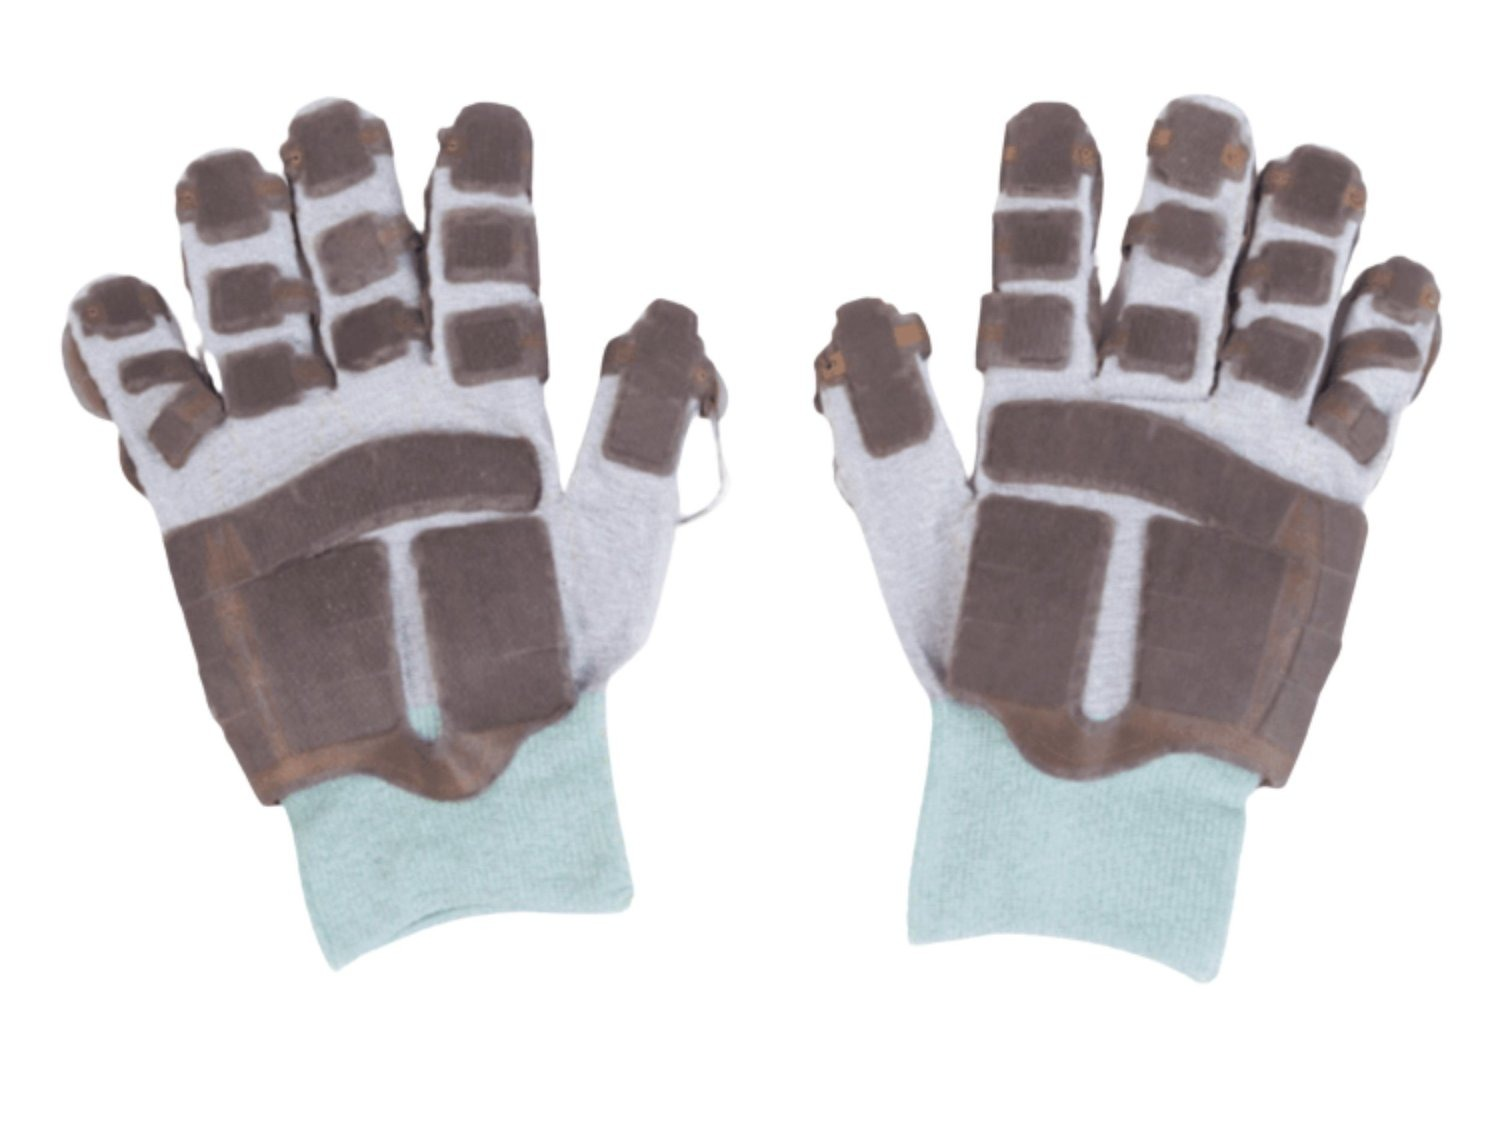
(图1) 65 点传感元件内部结构
二、把压力数据喂给深度学习。 普渡大学与 NIOSH 团队(IEEE Sens J,2023)把单次举升的 65 点压力按“空间通道×时间帧”组织为 STP 时空压力矩阵,作为单通道二维图输入 ResNet18,预测物重 R²=0.821、平均误差 1.579 kg;SHAP 分析显示右手、手指、举升中期贡献最大——65 点空间分辨率与时间序列正是特征基础。
三、触觉+视觉多模态。 同一团队加入 GoPro 视觉姿态(Applied Ergonomics,2025),31 人 2747 次举升,CNN 对三档风险分类准确率 89%;低风险任务中手套特征贡献高于姿态——机器视觉测不到物重与握力,触觉补位。
四、多传感器融合与机器人闭环。 华盛顿大学×波音复材铺叠(Commun Eng,2025):PPS 触觉手套+Ultraleap 手部姿态+Biometrics 测角仪+AlphaPose 3D 姿态→BACH 评分;arXiv 2026 机器人辅助洗浴:同一只手套用于示教采集与 DexKit 软手闭环,开环压力偏高、闭环后趋近人类。手套数据可直接进控制回路,是 机器人触觉传感器 与 柔性皮肤传感器 生态的可靠数据源。
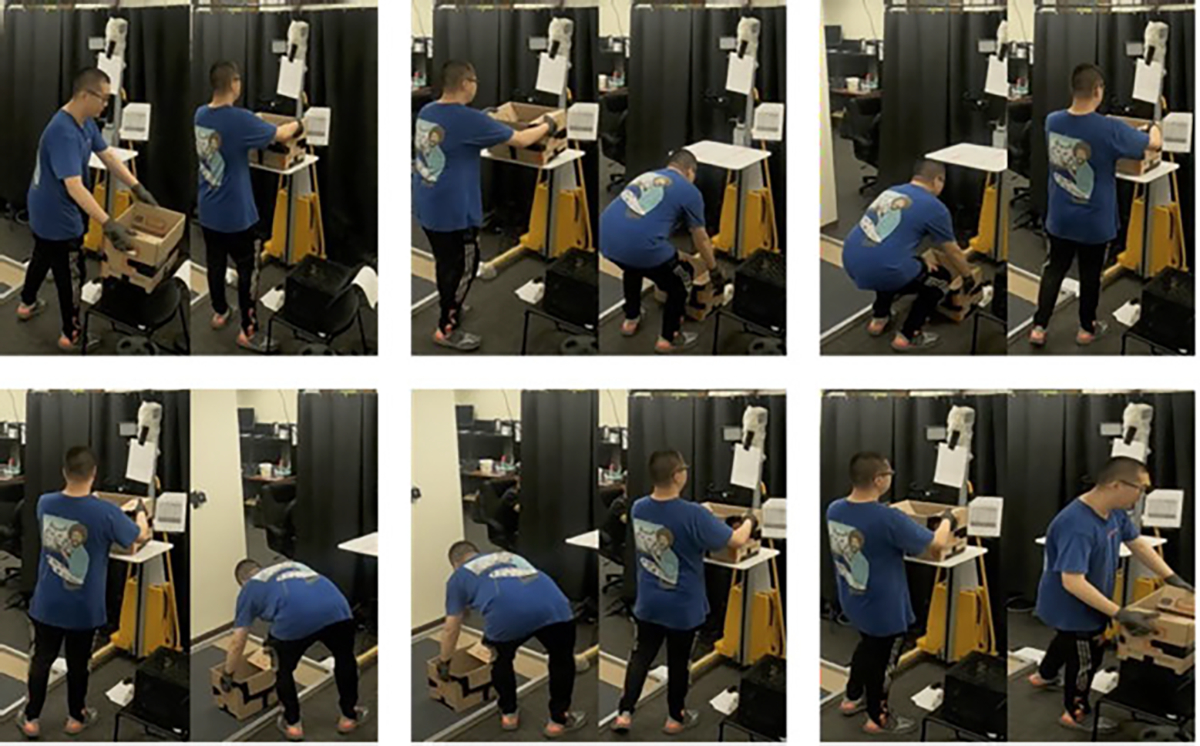
(图2) 机器人辅助洗浴研究动捕场景与 PPS 标识手套特写(来源:arXiv:2608.09127,2026)
五、痛点问题和解决方案
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
TactileGlove II 触觉手套 |
65 点/只电容阵列;满量程 80 psi(55 N/cm²);SNR>500:1;线性度>98%;非重复性<3%;最小检测 0.04 N;2.6 mm;100/50 Hz;BT5 |
论文级测量:0.04 N 最小检测、校准可保持数年、数据可复现可发表,已用于 IEEE/Nature 子刊研究 |
Chameleon 2026(Basic/Premium)、TVR/CSV 导出、Windows API、同步视频 |
|
FingerTPS II 触觉指套 |
每系统 1–6 个指尖接触点;现场 Load Cell 校准 |
预算更低的指尖力专项测量入门方案 |
Chameleon 软件、数据导出 |
|
RoboTact 指尖触觉传感器 |
12 单元电容阵列+加速度计 |
机器人抓取闭环:接触、压力、振动、打滑检测 |
机器人夹爪/灵巧手;ROS2 驱动(加购) |
|
TactArray 传感技术 |
可压缩介电基体+逐列扫描,压力精确定位 |
感应范围可通过介电常数/几何形状调整 |
定制化传感集成(OEM) |
核心痛点:以 NIOSH 抬举方程为代表的风险评估需要物重与手部受力输入,但机器视觉测不到重量与握力,传统 IMU/sEMG 方案侵入且部署复杂;手部受力长期依赖主观评估,数据不可复现、不可对比。
解决方案:TactileGlove II 以 65 点电容阵列提供非侵入的全手压力测量(0.04 N 最小检测、80 psi 满量程、蓝牙无线),数据经 Chameleon 2026 与 CSV/TVR/API 输出,可直接用于深度学习、多模态融合与机器人控制,让“测量结论”可发表、可审计,成为科研院所与自动化采买的高可信选型基准。
六、选型启示。 科研集成建议:以 TactileGlove II 做人手测量,RoboTact 指尖触觉传感器 做机器人侧,PPS 触觉指套(FingerTPS II)做指尖专项与 指尖力传感器 场景;CSV/TVR/API 可对接 Python、MATLAB 与自研框架。我们给与技术支持并提供相关API 集成咨询服务。