
Stereolabs TERRA AI:从深度测量到环境理解的代际升级
根据官方报道,Stereolabs ZED 双目3D相机 两次深度感知升级:Neural Depth Engine 以「ML Argmax 上下文建模 + 半监督训练」突破纹理依赖,TERRA AI 以「多任务统一基础模型 + 4D 时空融合」完成从深度测量到环境理解的跃迁。ZED SDK 5.0 官方口径:深度提速 5×,Jetson 计算负载降低 300%。
传统双目的纹理之困
传统双目深度依赖三角视差与极线匹配,白墙、均匀地面、暗光与反光表面处视差搜索失效,深度出现空洞或跳变,是具身智能数采与工业自动化中的常见瓶颈。
Neural Depth Engine:以学习突破匹配假设
引擎以 ML Argmax 上下文建模将深度估计从逐像素搜索转为上下文整体推断,并以 LiDAR/光度半监督训练提升泛化(参考 CVPRW 2018 论文与同族专利)。ZED 相机 在低纹理与光照变化场景下仍能输出连续深度。
TERRA AI:多任务统一基础模型与 4D 时空融合
TERRA AI 以单一网络在嵌入式 GPU/NPU 上并行输出纹理、深度、定位、语义、骨骼与占用,并经多相机时空融合实现 4D 环境理解。ZED SDK 5.0 提供 NEURAL / NEURAL_PLUS / NEURAL_LIGHT 三档深度模式,新增室内外厘米级 Magellan 视觉定位与低于 60ms 视频链路延迟。Stereolabs 将软件能力与 ZED X、ZED 2、ZED 2i、ZED Mini 统一在同一 SDK 管线下,科研团队可不换相机切换精度与速度策略。
能力边界与感知组合
神经深度依赖 GPU,且无法消除无纹理表面的物理限制。无光、无纹理、更长程远距场景中,OUSTER 3D 激光雷达补位,ZED 相机 与激光雷达的组合可覆盖全天候感知。
应用场景与解决的关键问题
|
场景/领域 |
ZED 能力与价值 |
|
具身智能数据采集 |
多相机时空融合保证多视角时间对齐,降低 VLA/模仿学习数据清洗成本 |
|
农业与户外自动化 |
复杂光照与天气下稳定深度,支撑温室、果园导航与作业 |
|
物流与制造 |
ZED X 全局快门与硬件同步配合神经深度,抑制运动模糊与动态重影 |
|
科研选型 |
三档深度模式加开放 SDK,兼顾论文复现、数据集构建与产品原型 |
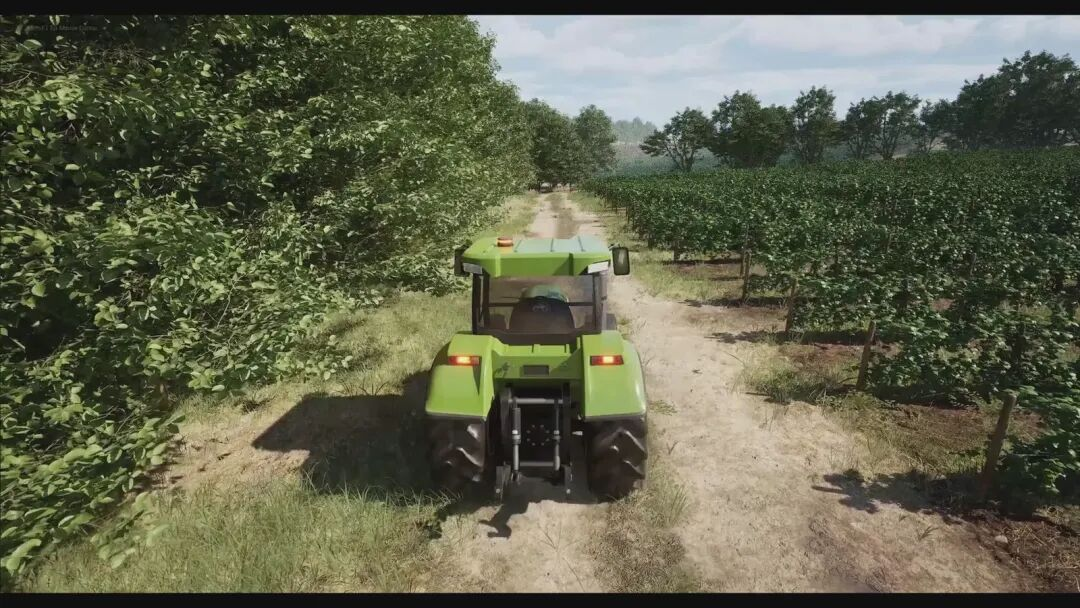
具身智能数据采集(多视角时间对齐,降低数据清洗成本)、农业与户外自动化(复杂光照天气下稳定导航)、物流多机协同(全局快门配合神经深度抑制运动模糊)、科研选型(三档模式与开放 SDK 兼顾论文复现与原型)。
相关 ZED 相机 系列产品,我们提供样机评估、方案选型与 SDK 集成支持,欢迎科研院校与企业研发咨询。