科研机器人的“人工干预诅咒”,被 Stretch 4 移动操作机器人自动对接终结:40ms 控制环全解析
“机器人自己回家充电”听起来简单,落地却要串起感知、定位、建图、规划、控制一整条链路。Hello Robot 开源社区近期发布 Stretch 4 移动操作机器人自动对接(Autodocking)技术,代码已在 hello-robot/stretch4_docking 仓库开源。作为 7DOF 开源移动操作机器人,Stretch 4 把自动回充从“产品参数”变成可复现、可扩展的工程能力。

对接站识别的思路很直接:在对接站上布置 3 个混合标记,呈等腰三角形排布。上一版用 2 个反光片,虽能在每秒 200 万个点的数据里靠强度阈值(i=255)拿到高信噪比信号,却无法解出对接站的完整 3D 位姿;换成 3 个标记后,通过解正交 Procrustes 问题,直接得到对接站相对自身的 3D 位姿(平移+SO3 旋转)。

检测算法同样讲究。作者实现了一个 O(n²) 的惰性求值算法——先一遍扫描找等腰三角形的“两腰”,再一遍扫描找“底边”——实测反而优于另一个 O(n log n) 版本;多家庭自然场景保持高真阳性率,再配合随机森林候选分类与“对接站竖直置于地面”先验兜底过滤。
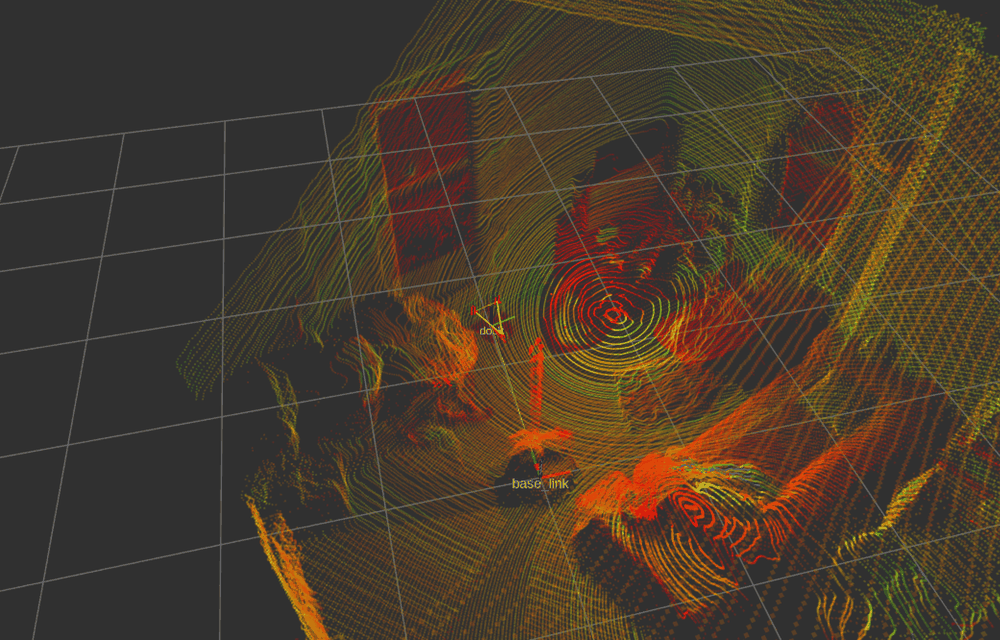
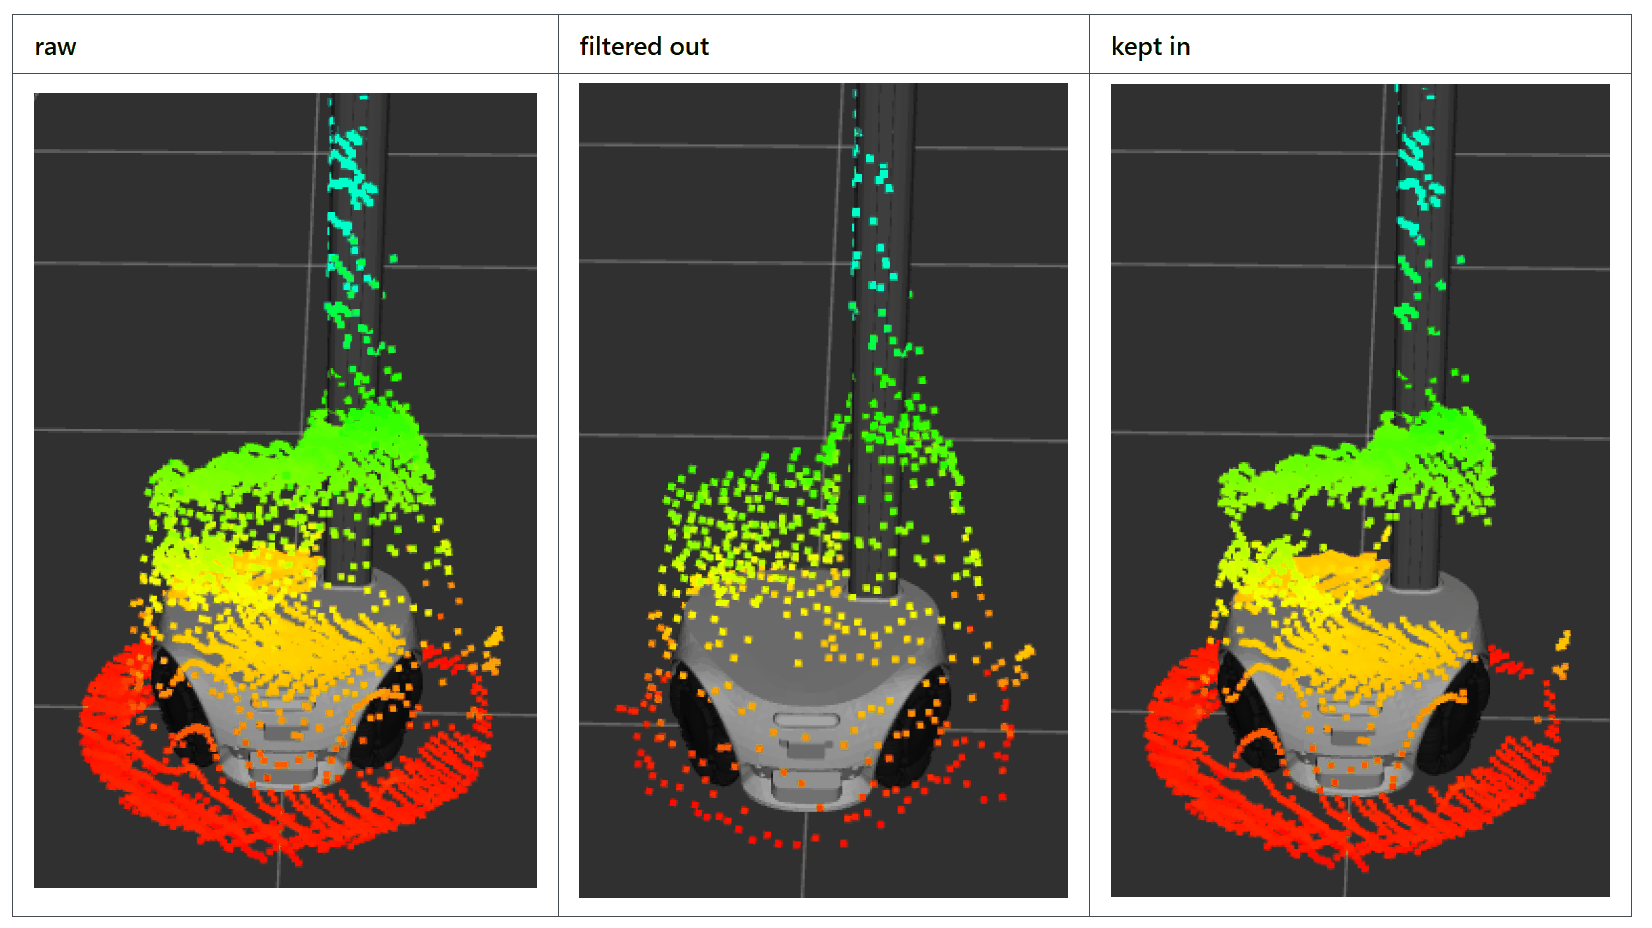
位姿估计环节,作者写了 7 种最小二乘/非线性优化公式,并人工标注点云数据集逐一对比,把表现更稳的优化器用于实际对接流程。围绕机器人本体,双 3D 激光雷达会看到自己的底座外壳,点云里呈现一圈环状回波;算法沿每帧 128 环逐环遍历,剔除掠射角小于 30 度的边缘伪点,每雷达每帧约 7ms 剔除约 800 个(共约 11.5 万个点),代价地图保持到紧贴底座依然干净。
控制层面提供两套方案:纯 CPU 机型用 SE2 伺服律,先到预对接位姿,再以低刚度平移沿导轨滑入电气接触;配备 NVIDIA Jetson 的 Stretch 4 则用 MPPI 采样型 MPC,CUDA 内核每秒并行评估数千条采样轨迹,配合简单全向模型与刚度调度,在硬木地板、长毛地毯等多种地面都能稳定泊入。代价函数定义在对接站坐标系里:对准中心线、停在电气触点位置、导轨周边 keep-out 只能倒车退出(防侧滑压轨)。

端到端延迟被压到 CPU-only 约 40ms、CPU+GPU 约 65ms(Numba 全程加速)。对科研团队来说,这意味着 Stretch 4 移动操作机器人可以真正 7×24 连续运行:自动回充是无人值守部署的前提,模块化开源库也能复用到其他导航项目。从 Stretch 3 移动操作机器人到 Stretch 4 开源操作机器人,hello robot 机器人系列作为开源移动操作机器人与具身智能科研平台,覆盖家庭服务机器人、人机交互等场景。在国内,官方授权合作伙伴欣佰特科技可提供 Hello Robot Stretch 3 & Stretch 4 的选型与集成支持,8 小时续航加自动回充,正在把“长期实验无人值守”变成科研团队的日常。