告别昂贵遥操作:EgoInfinity开源4D数据引擎 × Franka七自由度机械臂,任意视角视频直通可执行关节轨迹
摘要:EgoInfinity 开源 4D 手物交互数据引擎,将 YouTube 普通视频编译为 Franka 七自由度力控机械臂可执行的关节轨迹;基于 Action100M(约 14.6 年、1.4 亿余条 VLM 标注片段),双臂 Franka FR3 真机验证切割、倾倒、擦拭,跨形态重定向支持任意视角。
机器人学习长期被同一个问题卡住:数据从哪来。遥操作采集成本高、速度慢,实验室数据有限;互联网上不缺人类用手操作物体的视频,但只是无结构 2D 画面,缺 3D 几何、物体位姿与接触信息,机器人无法直接消化。Rice 团队近期开源 EgoInfinity——网页规模 4D 手-物交互数据引擎,把普通 RGB 视频升级为结构化 4D 交互数据,支持任意视角(含第一人称视角)输出,用于机器人学习与跨形态技能迁移。
EgoInfinity 不是静态数据集,而是模块化引擎:感知、分割、重建、交互感知细化、重定向各环节解耦,组件可替换为更强的 SOTA 模型,随领域进步升级。数据底座是 Action100M——约 14.6 年、1.4 亿余条 VLM 标注动作片段。引擎两遍式处理:先轻量过滤,再对活跃片段运行完整重建栈。全程无需人工标注、动捕、深度相机或 CAD。
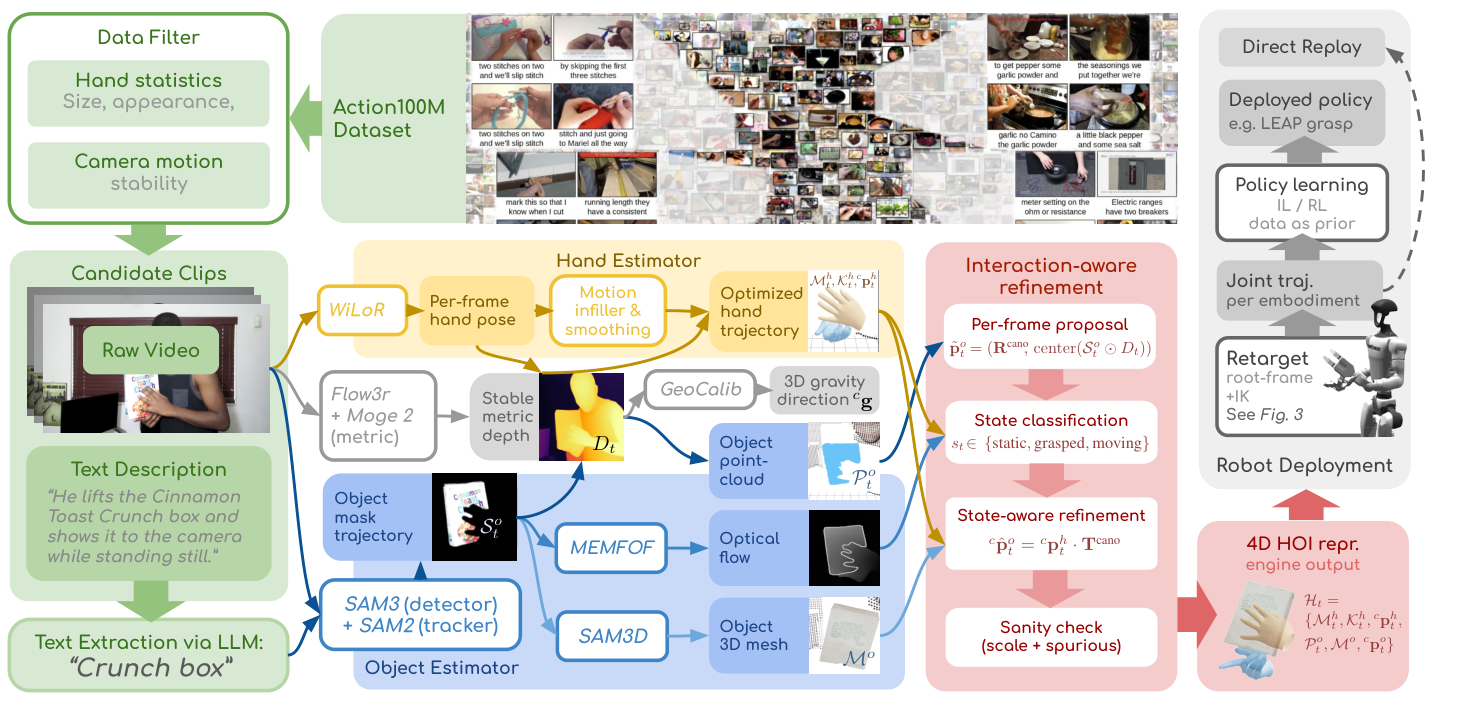

图1 EgoInfinity 数据引擎全流程:从互联网 RGB 视频到 4D 手物交互数据与机器人部署(来源:arXiv:2606.17385,Fig.1)
引擎输出 agent-agnostic 的度量级 4D 表征:手部网格与轨迹、物体 6DoF 位姿、接触状态、点云与网格,并以交互感知细化抑制漂移和接触不一致。
真正打通“视频到动作”的是功能重定向模块:估计机器人专属根坐标系,经 IK 把 3D 手部运动编译成可执行关节轨迹,论文在 Unitree G1、Robonaut2、双臂 Franka机器人FR3、XLeRobot 上验证跨形态重定向,并在双臂 Franka机器人FR3 真机跑通切割、倾倒、擦拭。
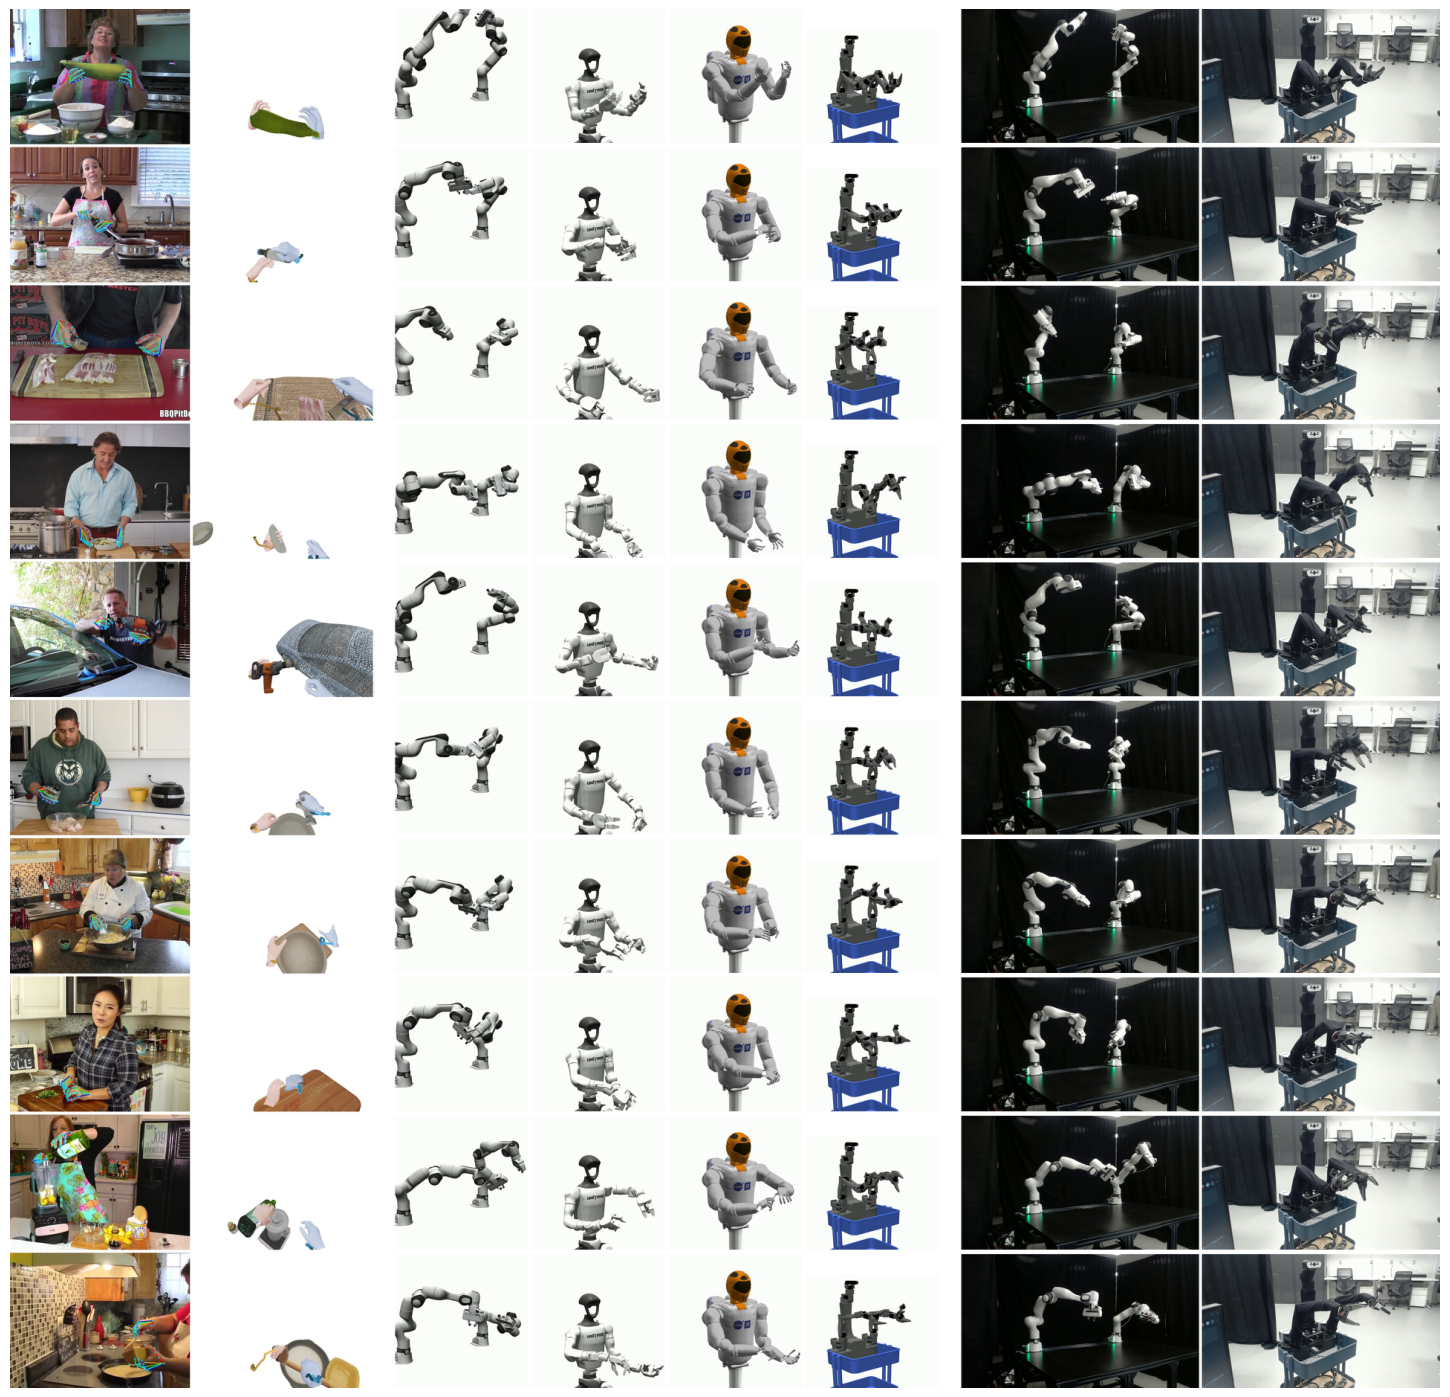

图2 视频到机器人全管线:同一轨迹重定向到双臂 Franka FR3、Unitree G1、Robonaut2 等形态并真机执行(来源:arXiv:2606.17385,Fig.10)
为什么用 Franka机械臂验证?因为 Franka Research 3 七轴力控机械臂与“接触状态”天然匹配:Franka七自由度机械臂 提供 7 个全关节扭矩传感器与 1kHz 高频控制,配合 3kg 负载、855mm 工作半径和 ±0.1mm 重复定位精度,把接触信息落成柔顺、安全的真机动作,体现 Franka力控机械臂 的价值。FR3机器人 支持 ROS 2 与 MATLAB;需双手操作时,FR3 Duo 双臂方案(2×7 自由度、14 扭矩传感器)对应双臂场景。
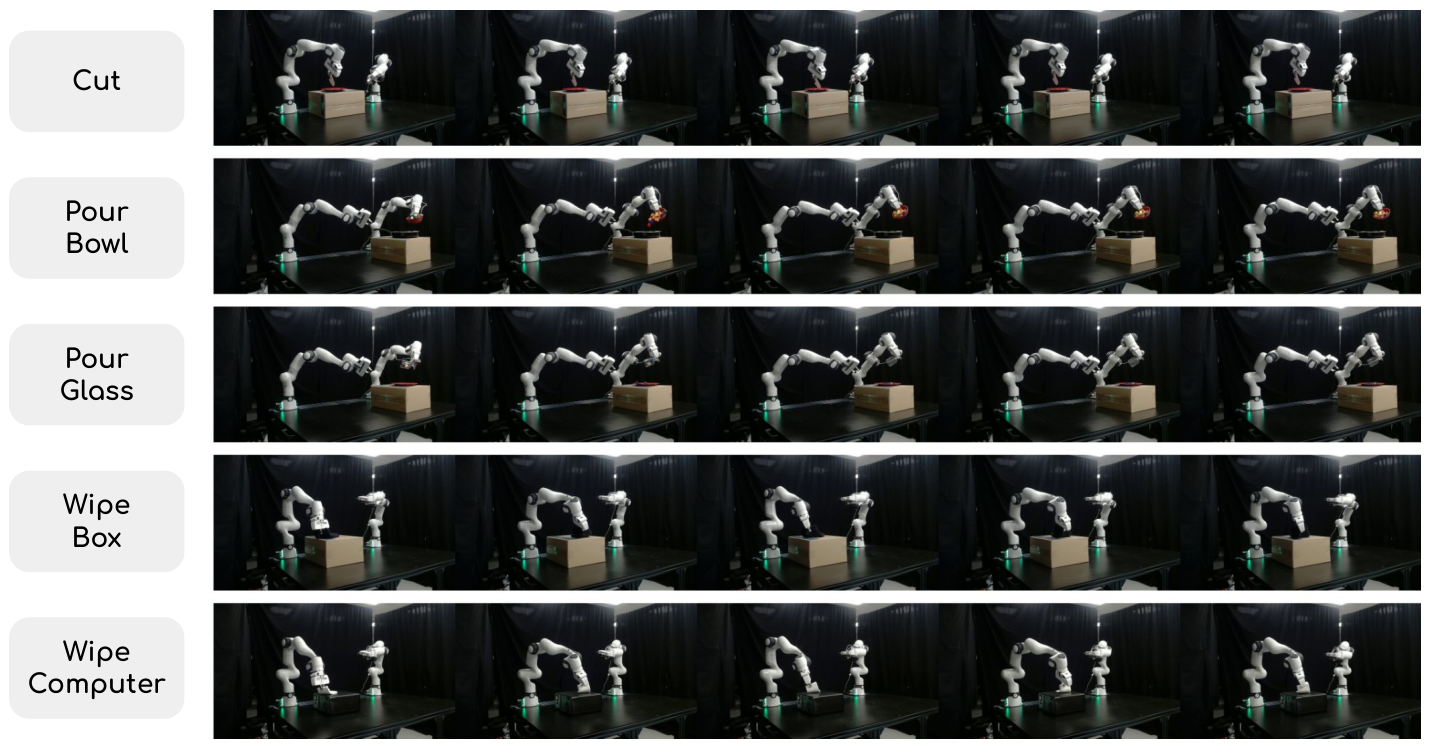
 图3 双臂 Franka FR3 真机执行切割、倾倒、擦拭等技能(来源:arXiv:2606.17385,Fig.11)
对高校实验室、Franka教育机器人 用户、具身智能与工业研发团队,价值很直接:互联网视频变成可执行技能的数据供给,遥操作与标注成本下降,同一份 4D 数据可跨形态复用,验证周期缩短——Franka科研 场景(模仿学习、双臂协作、力控工艺)均直接受益。项目已开源:代码在 GitHub(Rice-RobotPI-Lab/EgoInfinity),演示与数据预览在 Hugging Face。