斯坦福开源灵巧手遥操:正向采数+反向接管,Manus/力反馈手套×灵巧手怎么搭触觉闭环
灵巧手要「会干活」,往往先得让人「教得会、救得住」。斯坦福与哥伦比亚团队合作的 DITTO-X,把遥操从「看着屏幕掰手指」,推进到「关节力 + 指尖接触」的双边闭环,并提出反向遥操:策略跑着的时候,外骨骼先把你的手指摆到机器人当前姿势,再交给你接管。论文还把商业手部追踪手套 Manus 当作对照——这正好也是许多团队正在用的采数工具。
对做具身智能落地的团队来说,更实际的问题是:开源研究给了什么启发?我手头的 Manus、SenseGlove、WEART,配上 Tesollo、Shadow 等灵巧手,怎样组一套从立项到上手的方案?本文把论文要点说清楚,再落到可采购路径。
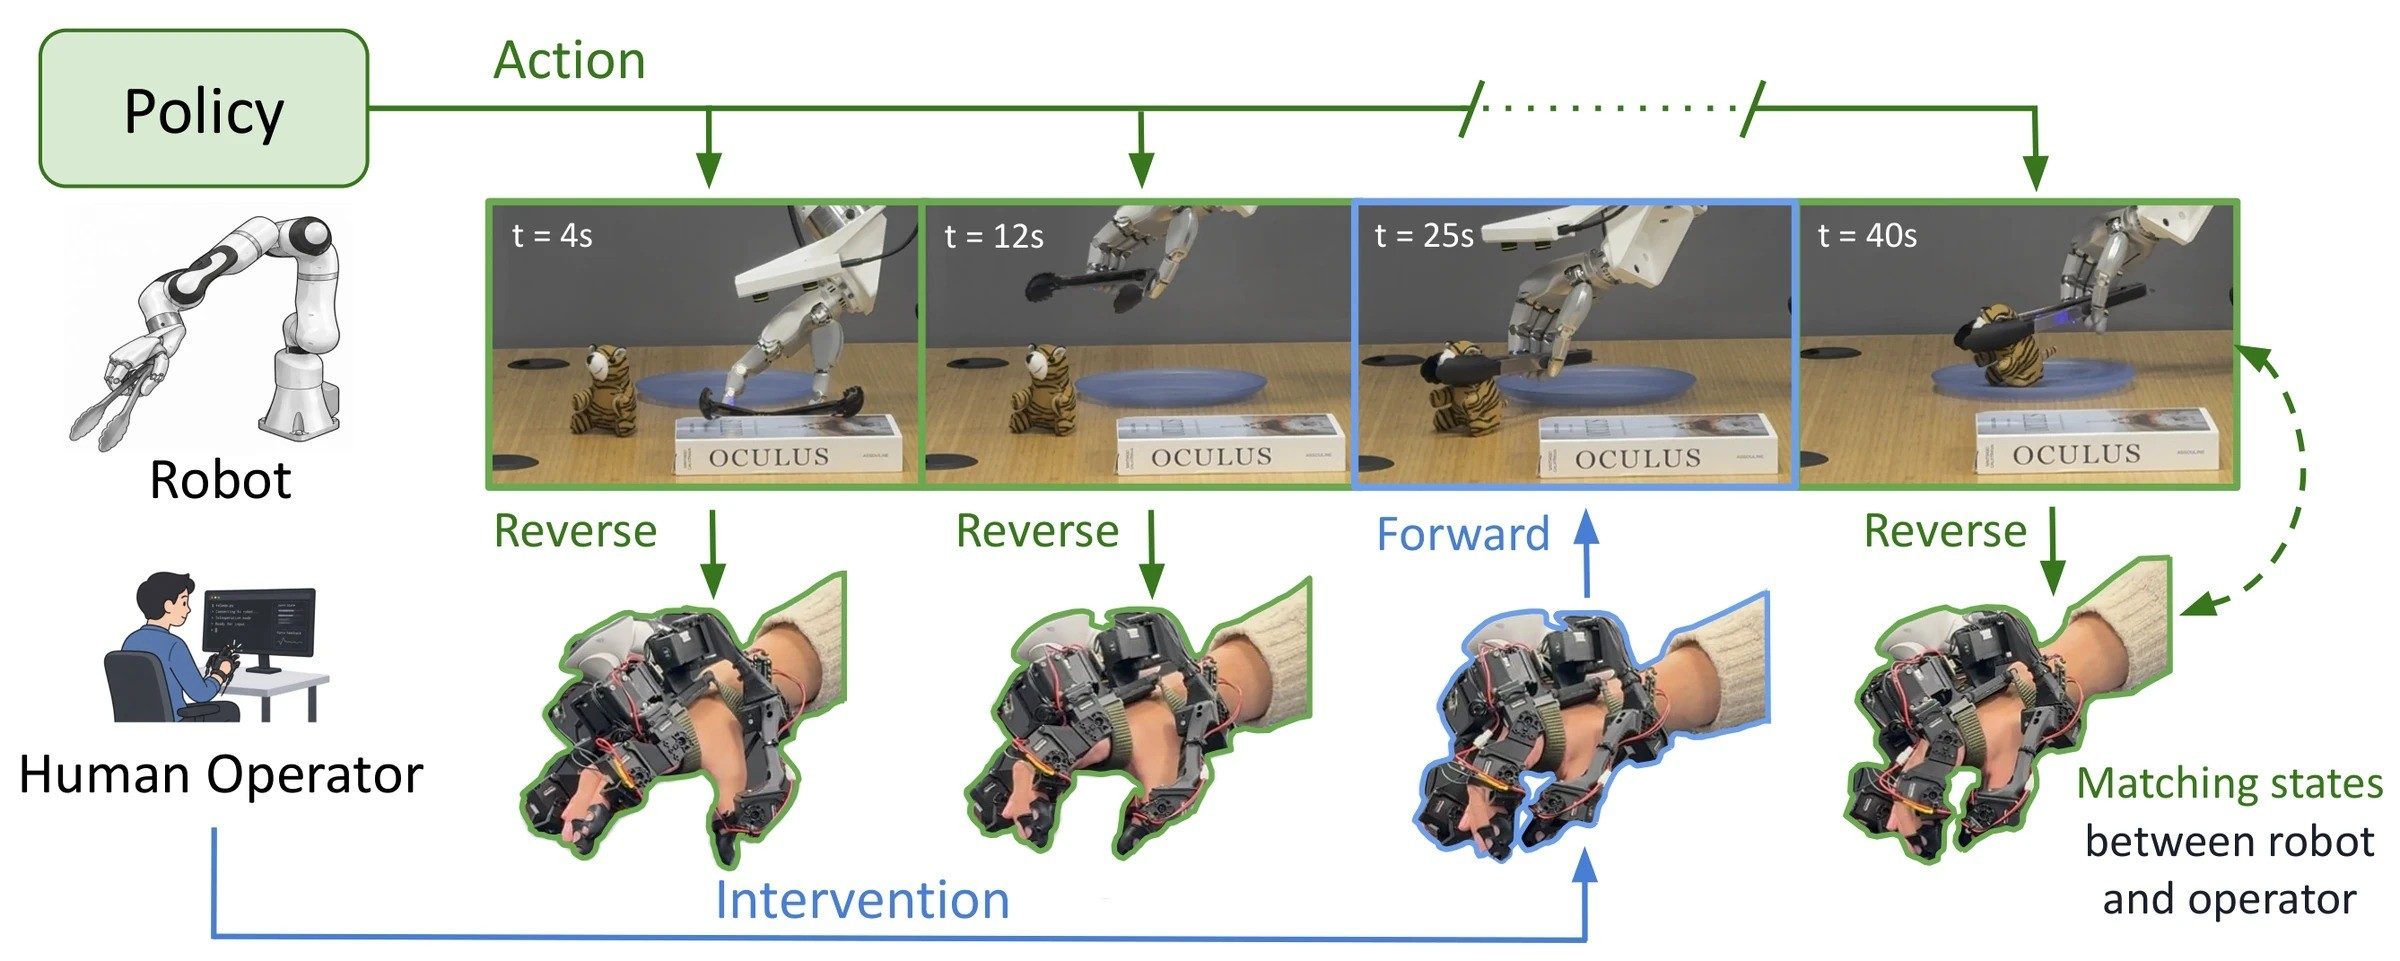

▲ DITTO-X:前向力/触觉反馈与反向遥操(图片来源:Stanford TML 项目页,仅作资讯说明)
这篇论文到底做了什么?
论文标题:Forward and Reverse Teleoperation for Dexterous Manipulation and Human Intervention(arXiv:2610.00781)。系统名 DITTO-X,是一种手型无关的主动驱动外骨骼接口,目前验证驱动了三款商业灵巧手:Sharpa Wave、Wuji 2、Inspire。
• 前向遥操:人带动机器人;机器人上的关节力估计与指尖接触事件,回传给操作员(力矩感 + 指尖振动)。
• 反向遥操:机器人(或策略指令)带动人的手指,接管前姿态已经对齐——减少「一把夺过来把东西抖掉」的事故。
• 数据:同步规划释放 DITTO-Human 数据集,约 1888 条 episode,覆盖演示、人机干预与自主评估。
• 对照:同一套任务上对比 Manus Pro 这类商业追踪手套;在采数吞吐和干预成功率上,带力反馈与反向能力的接口优势明显(详见论文用户实验)。
一句话启发:接触丰富的灵巧操作,不能只靠摄像头;而策略部署中的人机协同,不能只靠「突然把控制权扔给人」。
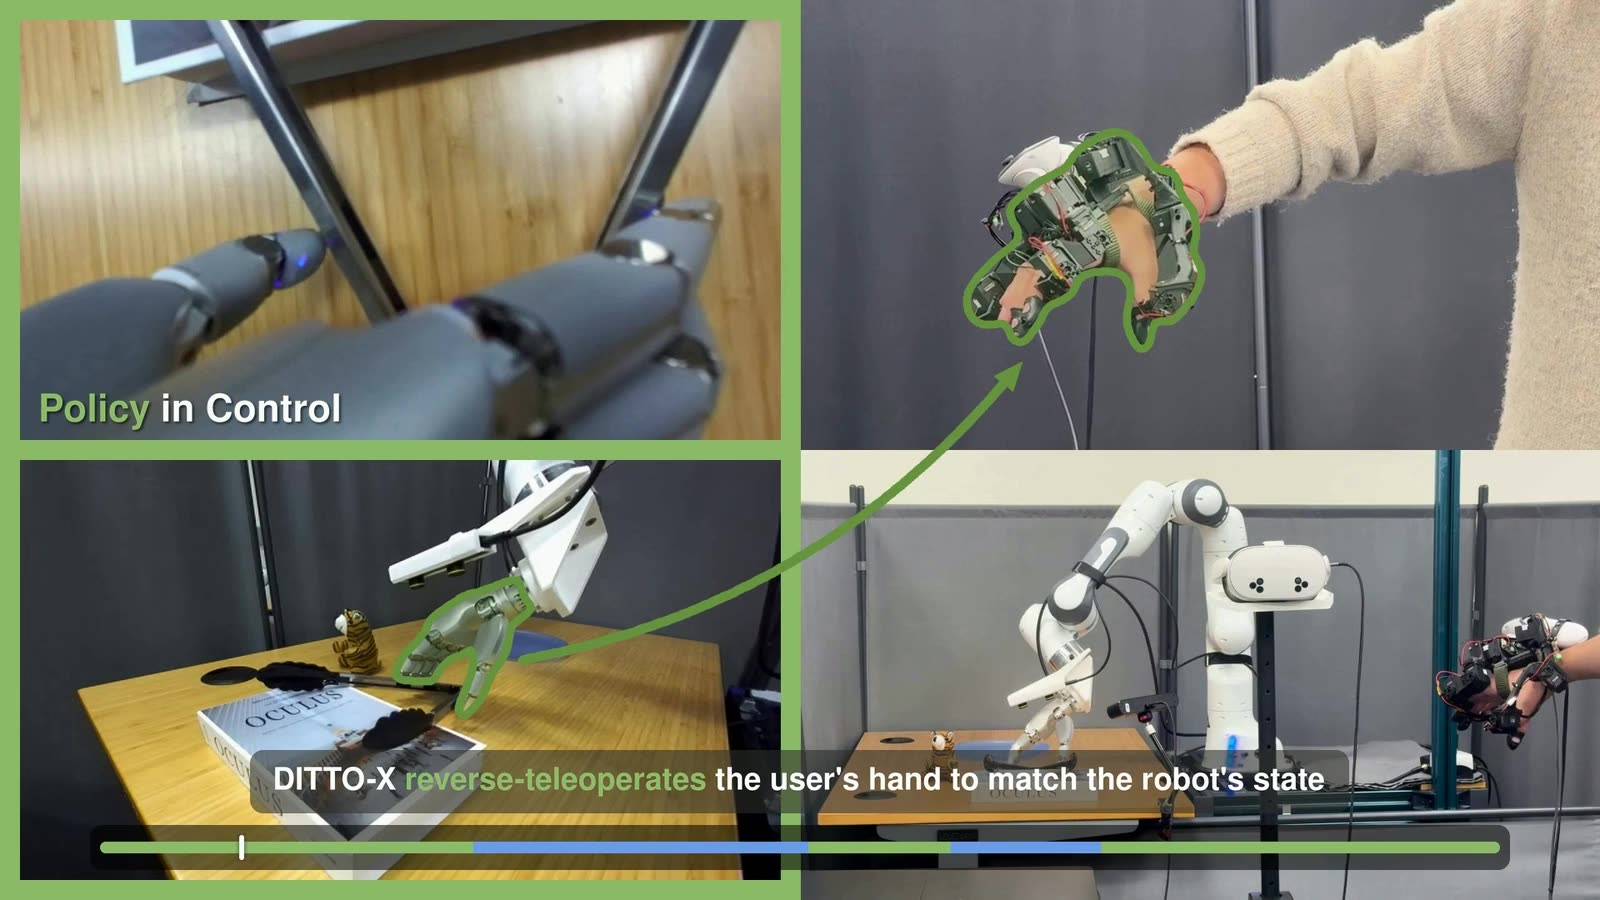

▲ 反向遥操概念示意(来源:项目页视频封面)
开源进度:先看清「现在能拿什么」
项目主页与论文已经公开;GitHub 仓库 Stanford-TML/ditto-x 目前主要托管项目页与演示素材,README 写明代码、硬件指南与 DITTO-Human 数据集即将放出(coming soon)。因此:
• 今天就能做的事:读论文、对齐任务设计、用现有手套+灵巧手搭采数基线、把「干预时姿态对齐」写进流程。
• 需要等待/自研的事:官方外骨骼 BOM、完整控制栈、数据集下载与训练脚本。
• 对外表述建议:这是前沿研究开源进程中的重要节点,不等于「明天就能按仓库量产一台 DITTO-X」。
和你手上的手套:怎么对上号?
DITTO-X 本身是主动外骨骼研究平台;产线与实验室更常见的,是可采购的数据手套与力反馈手套。结合其他服务的产品组合,可以这样理解:
1)Manus:规模化采数的「论文对照位」
论文正是拿 Manus 作为纯追踪基线。Metagloves Pro / Pro Haptic 等方案以高精度指尖追踪见长,适合快速铺开演示数据采集;Haptic 版本可把接触事件做成指尖振动。它很强,但默认不能像 DITTO-X 那样把手指反驱到策略姿态——干预流程要靠暂停、降速和操作员训练来补。
实践配方:Manus → Tesollo 灵巧手(三指精密 / 五指复杂抓取),是许多团队从 0 到 1 最稳的采数起点。
2)SenseGlove:把「用力」带回操作员
若你读完 DITTO-X 最心动的是关节力与接触感,SenseGlove R1 / Nova 2 是目前产品侧最接近「用力闭环」的选项之一:主动力反馈 + 振动/掌部接触,适合工具使用、插装、模仿学习里的力感知演示。它与论文中的 reverse teleop 并不等同,但已经能显著降低「只能看、不能摸」的保守操作。
实践配方:SenseGlove → Shadow 或 Tesollo,做接触丰富任务的高质量示教。
3)WEART:力、纹理、温度的指尖体验
WEART TouchDIVER 系列更像高品质「指尖触觉渲染器」:力、纹理乃至温度。它非常适合培训、演示和让操作员建立正确接触直觉,但通常仍需 Manus(或视觉)提供完整手部骨架。把它理解成「感知外挂」,而不是单独的遥操全家桶。
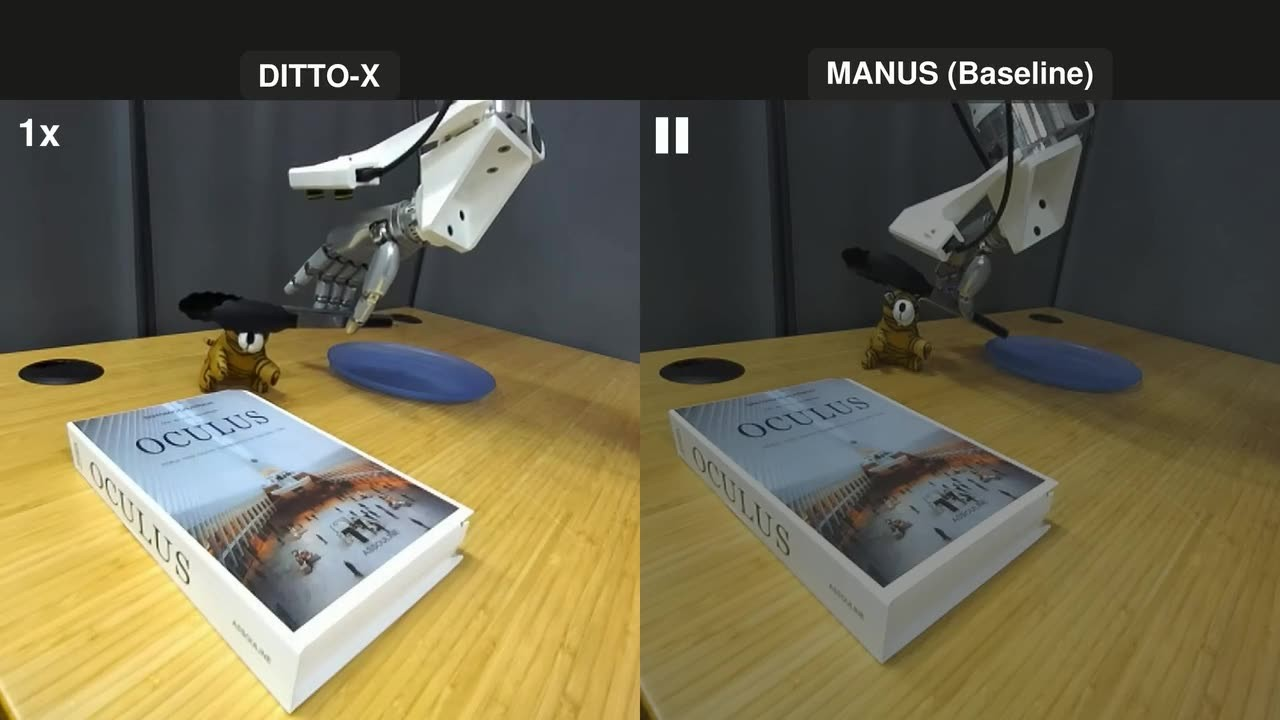

▲ 不同示教接口训出的策略,在工具接触瞬间的稳定性会分叉(来源:项目页)
灵巧手怎么选?(简表)
|
需求 |
可优先考虑的手 |
手套组合提示 |
|
交付友好、装配/抓取落地 |
Tesollo Delto 系列 |
Manus 主力;要力感加 SenseGlove |
|
顶尖仿人手科研 |
Shadow Hand |
SenseGlove / Manus |
|
四指科研存量 |
Allegro(手,不是手套) |
Manus 等 |
|
论文方法对标 |
Sharpa / Wuji / Inspire |
跟踪 DITTO-X 官方栈 |
以下组合可覆盖科研与工业两端,按“手套(采数/力感)×灵巧手(执行)”主线选型:
|
行业 / 领域 |
典型应用场景 |
推荐产品组合 |
|
高校与科研院所 |
具身智能研究、模仿学习、灵巧操作算法验证 |
Manus + Tesollo / Shadow / Allegro |
|
人形机器人企业 |
遥操作数据采集、示教训练、策略部署与干预 |
Manus + Tesollo DG-5F |
|
工业制造 |
精密装配、柔性抓取、质检 |
Tesollo 系列 + Allegro V5 Sense |
|
物流自动化 |
分拣、搬运、包裹处理 |
Tesollo DG 系列 |
|
危险环境作业 |
核能、太空、深海远程操作 |
SenseGlove + Shadow 遥操作套件 |
|
医疗康复 |
康复训练评估、手术模拟、假肢研究 |
Manus + WEART TouchDIVER |
|
XR / VR 培训 |
沉浸式技能培训、虚拟装配 |
SenseGlove Nova 2 + WEART |
解决的关键问题与痛点
|
关键痛点 |
解决方式 |
|
采数效率低、标定繁琐 |
Manus 一分钟部署、毫米级零漂移追踪、热插拔电池,规模化采集更省时 |
|
操作员“只能看不能摸” |
SenseGlove 主动力反馈、WEART 指尖触觉渲染,补上接触感 |
|
策略干预时接管不稳 易掉物 |
借鉴 DITTO-X 反向遥操思路,手套×灵巧手先对齐姿态再接管 |
|
末端触觉信息缺失 |
Tesollo 可选指尖力传感器、Allegro 16 通道压力传感,触觉进数据 |
|
系统集成复杂 |
Shadow / Tesollo / Allegro 均支持 ROS / ROS2,接入主流开发栈 |
一张「从立项到上手」路线图
• 立项:任务是否接触丰富?要不要策略在线干预?要不要真正的反向姿态对齐?
• 选型:采数规模 → Manus;力感 → SenseGlove;多模态演示 → WEART;手 → Tesollo / Shadow …
• 联调:SDK → 重定向 → 控制器;标定与急停;先完成无接触开合。
• 采数:脚本化重置;记录失败;为 DAgger 留干预片段。
• 训练与部署:基座策略 + 谨慎接管;无 reverse 时用「暂停预览 + 降速」降低掉物。
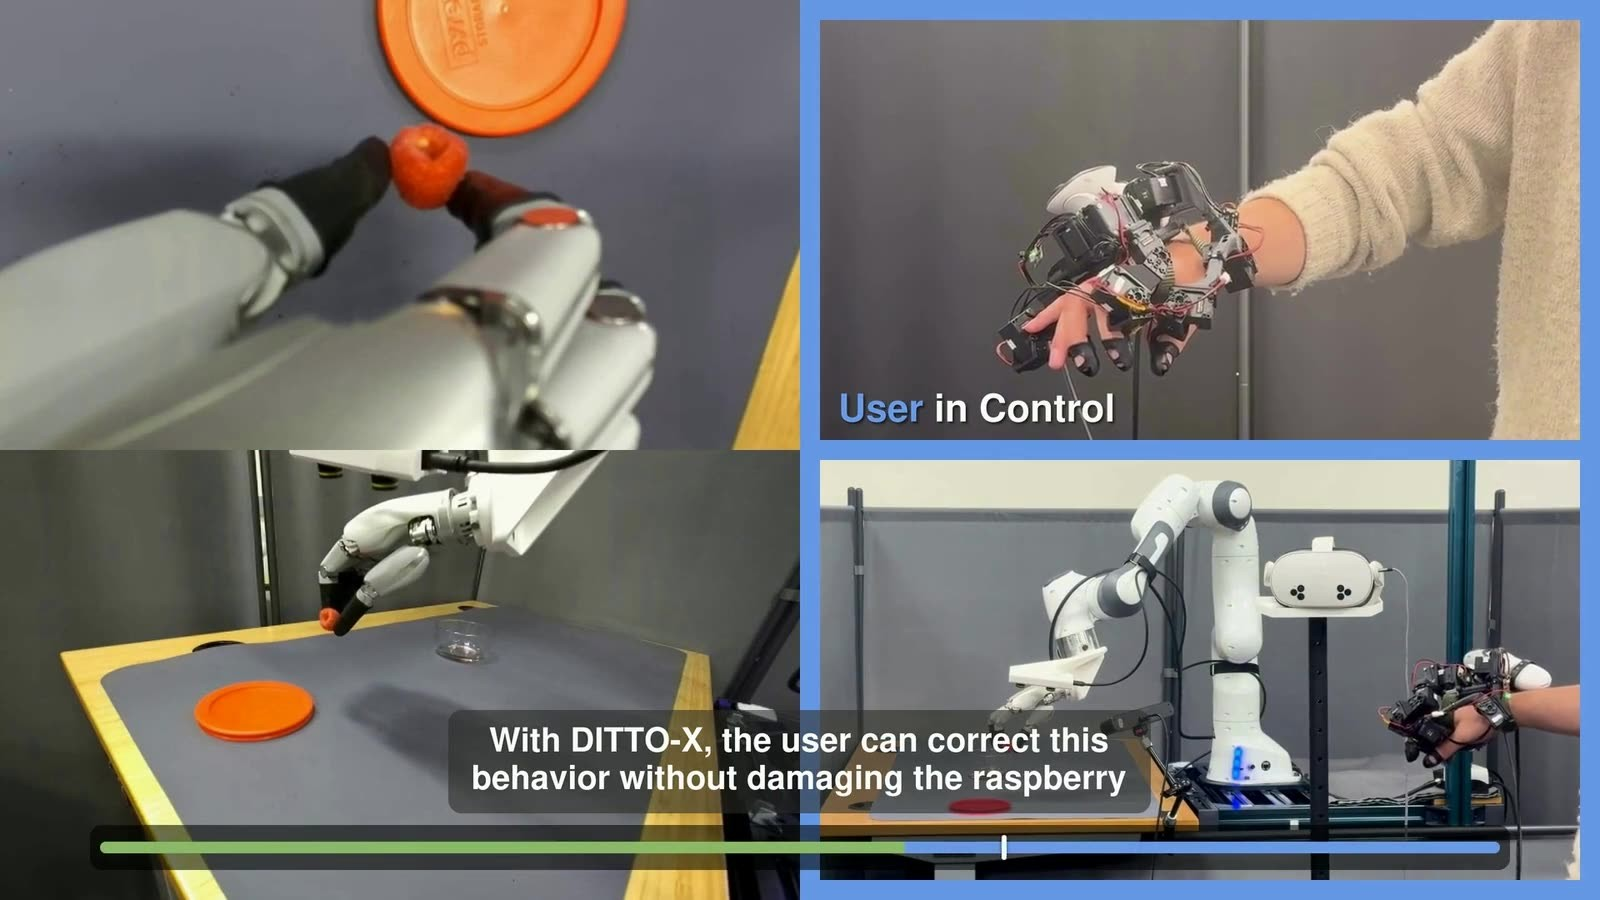

▲ 干预数据进入 DAgger 后,策略有望修好分布外失败(来源:项目页)
DITTO-X 提醒行业:下一阶段的灵巧遥操竞争,不只是「追踪更准」,还有「接触是否回得来、接管是否接得住」。作为具身智能手套与灵巧手方案服务商,愿意和高校、企业实验室一起,把这些研究洞察翻译成可采购、可联调、可采数的工程组合——在官方代码与数据集完整放出之前,先把你的基线台架立起来。
原始链接
项目主页:https://tml.stanford.edu/ditto-x/
arXiv:https://arxiv.org/abs/2610.00781
GitHub:https://github.com/Stanford-TML/ditto-x
相关微信资讯:https://mp.weixin.qq.com/s/1T3NUzmhfGzDUsDcAkYcDw