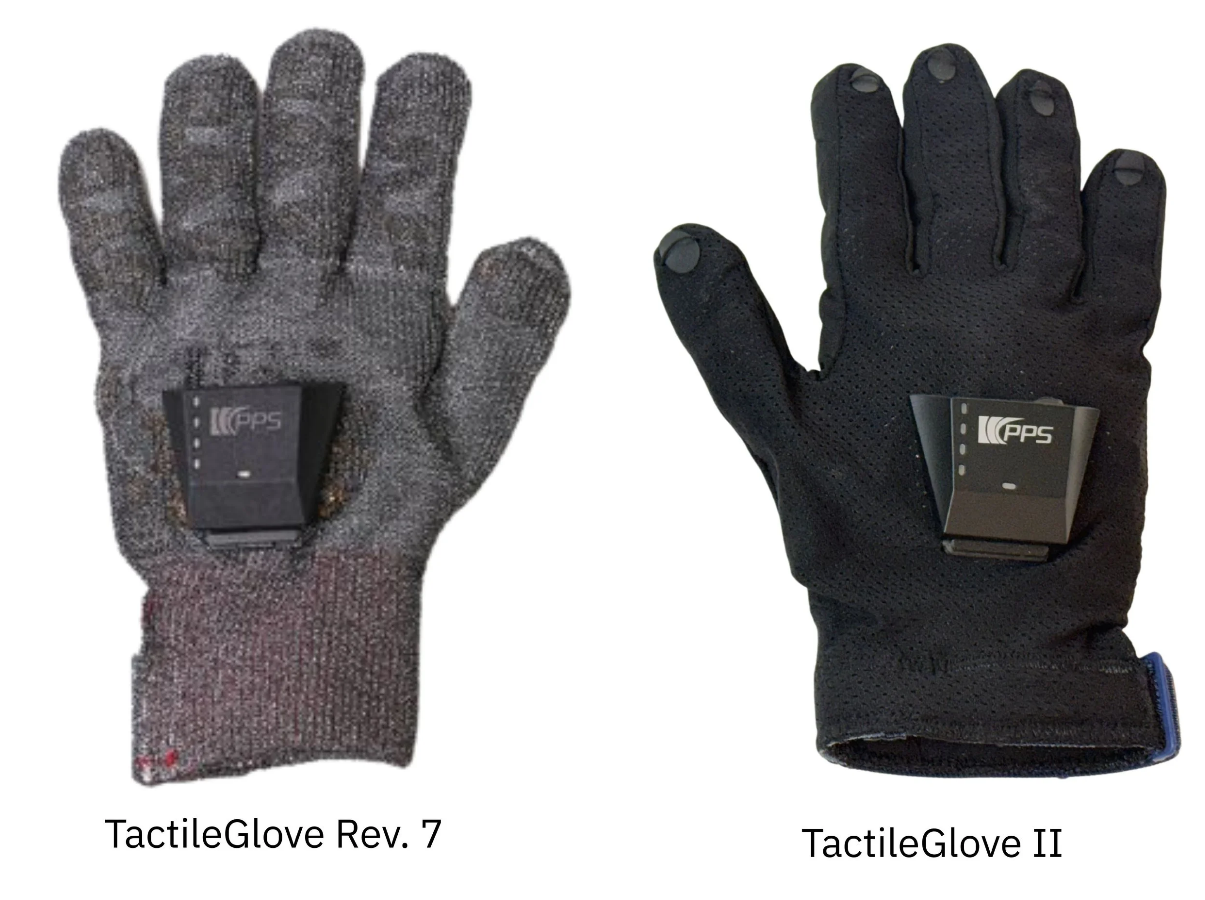
TactileGlove II 触觉手套:65 点电容阵列实现人手握力与压力可量化测量
在具身智能与人因工程研究加速的当下,“手与世界的接触力”仍是数据洼地:关节角度可被动捕捕获,唯独 tactile sensor(触觉传感器)层面的接触压力缺乏仪器级、可引用的测量手段。PPS(Pressure Profile Systems)推出的 TactileGlove II 无线触觉压力测量手套,提供了全新解决方案。

技术拆解
TactileGlove II 本质是一件“会记账的电子皮肤”:每只手套嵌入 65 个电容式压力传感元件(5.0×6.0 mm),覆盖指尖、指节、手掌与拇指,双手 130 通道。其核心是 capacitive pressure sensor(电容式压力传感器):压力改变电极间距、电容随之变化,经出厂标定曲线换算为压力,力值由压力乘以元件有效面积得出(指尖约 38 mm²),最小可分辨力 0.04 N。

核心参数:满量程 80 psi、信噪比大于 500:1、线性度优于 98%、增益非重复性小于 3%、厚度约 2.6 mm。链路基于 Bluetooth 5,单手 100 Hz、双手各 50 Hz,续航超 2 小时;Chameleon 软件实时输出全手 pressure mapping(压力分布)热力图,支持回放、CSV 导出与 API 二次开发,标定正常使用可保持数年。
|
项目 |
参数 |
|
传感元件 |
65个(每个5.0 mm × 6.0 mm) |
|
满量程范围 |
80 psi(55 N/cm²) |
|
最大力 |
拇指与指尖:70 N;小指指尖:28 N |
|
厚度 |
约2.6 mm |
|
信噪比(SNR) |
> 500:1 |
|
增益非重复性 |
< 3% |
|
线性度 |
> 98% |
|
最小灵敏度 |
0.04 N |
|
扫描速率 |
100 Hz(单只)或50 Hz(成对) |
|
无线连接 |
蓝牙5,最小5 m范围 |
|
电池寿命 |
> 2小时 |
|
工作温度 |
5 ℃ 至 40 ℃(静态环境) |
表- TactileGlove II核心技术参数
组合集成
更值得注意的是产品族组合:TactileGlove II 触觉手套承担全手压力分布测量;FingerTPS II 触觉指套面向 1–6 个指尖关键点的 grip force measurement(握力测量);RoboTact 机器人指尖触觉传感器将电容阵列部署到机械夹爪与灵巧手指尖(Robotiq夹爪、Tesollo灵巧手等),支撑 robotic tactile sensing 闭环。

三者串联覆盖“人手全手采集 → 指尖关键点精测 → 机器人端触觉感知”全过程,为 humanoid robot tactile sensor(人形机器人触觉传感器)研发与具身智能数据采集提供从人到机的一体化方案。
应用与背书
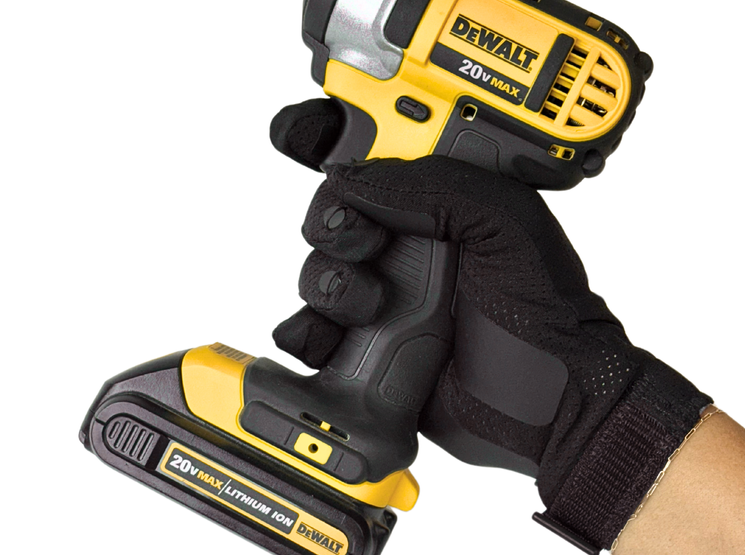
应用上,该方案适用于 WMSD assessment(工作相关肌肉骨骼疾患评估)、手部工效学研究、人因工程与产品设计验证,并支持手部康复训练评估与运动科学手部力量分析;相关成果已发表于 Applied Ergonomics、IEEE 等期刊,普渡大学亦用它开展举升损伤风险研究。
当“手感”可反复测量、可追溯、可发表,机器人触觉感知与具身智能数据采集便有了共同度量衡——这正是 PPS 触觉传感技术赋能研发探索的价值所在。