从手部动捕到灵巧手操控:Rokoko 电磁空间定位 × ROS 集成思路
做具身智能的研究者大多有同感:机械臂本体越来越成熟,难的反而是手部这一环——怎么把人的精细动作稳定、低成本地变成机器人的控制信号。
传统做法绕不开摄像头和光学标记点:要么受遮挡、光照影响,要么得先贴标记点再标定。Rokoko 这套组合方案给出另一种思路:用电磁传感做无标记点动捕。
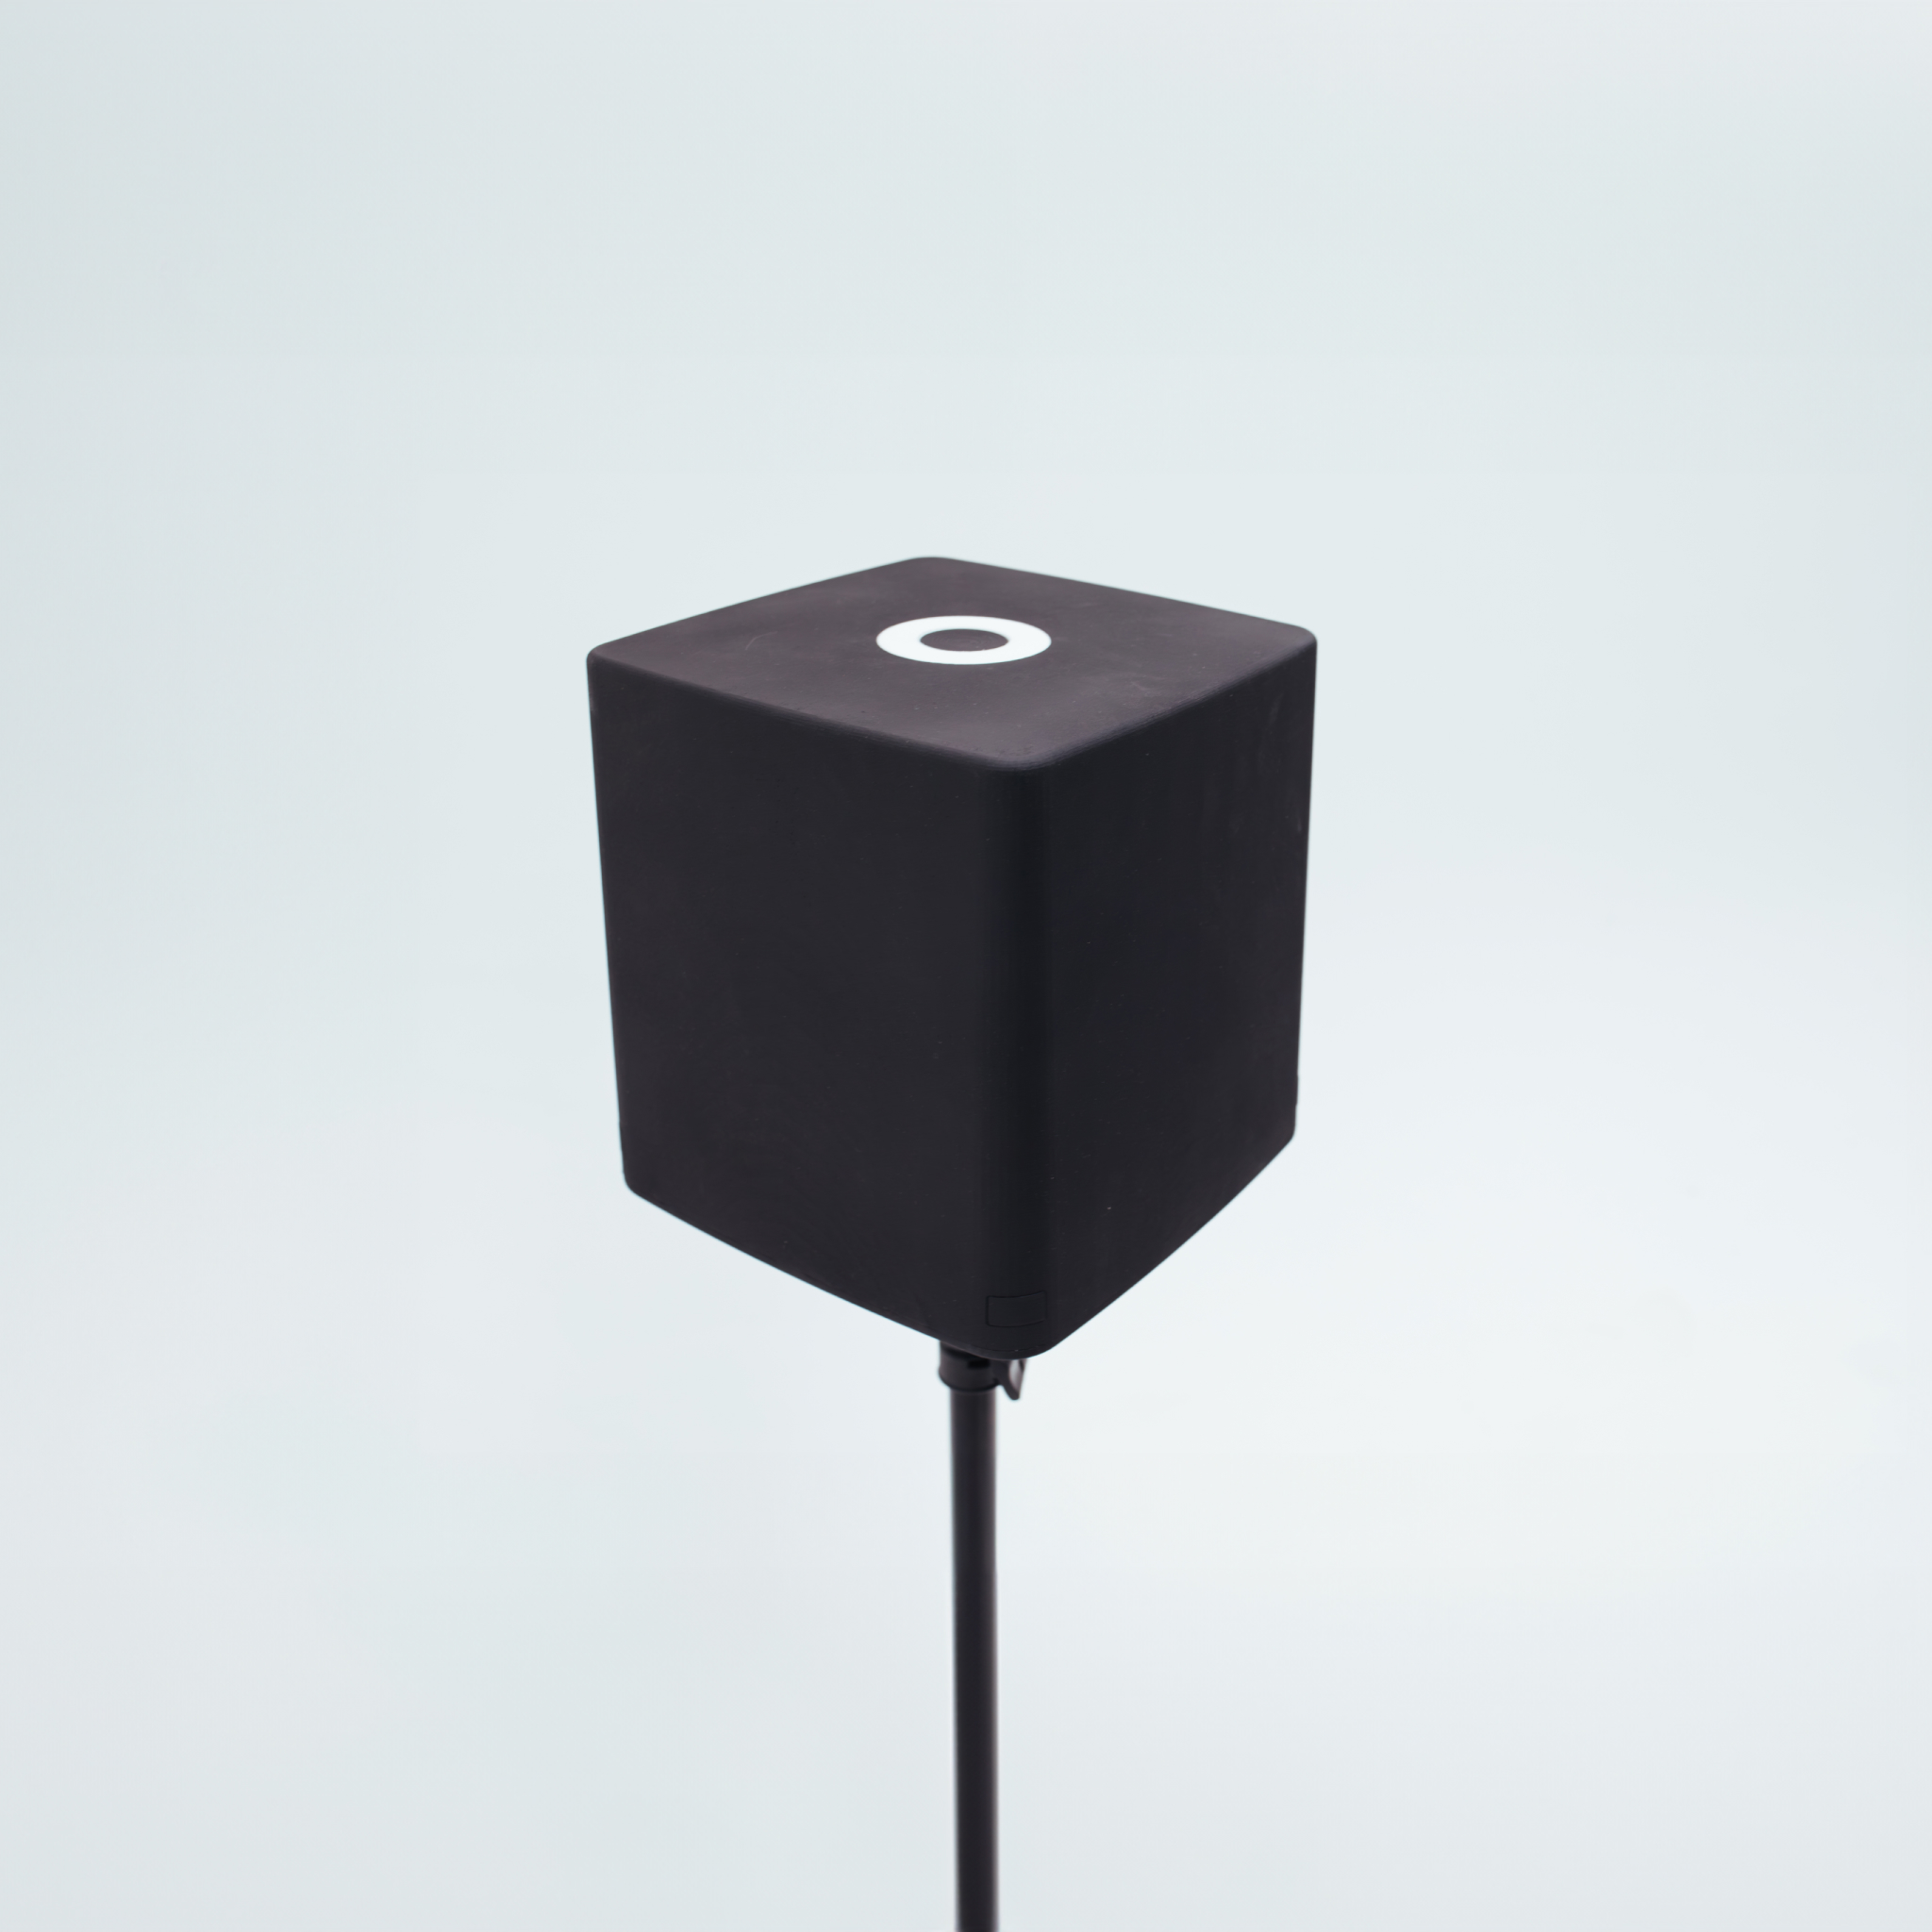
方案由三部分构成。Rokoko Smartgloves II 数据手套采用 IMU + EMF 混合传感,采集五指连续空间位姿;Coil Pro 电磁定位模块产生可控参考电磁场,由 Smartgloves II 解算出腕部六自由度绝对位姿。整个链路无摄像头、无光学标记点,是典型的无标记点动捕路线。
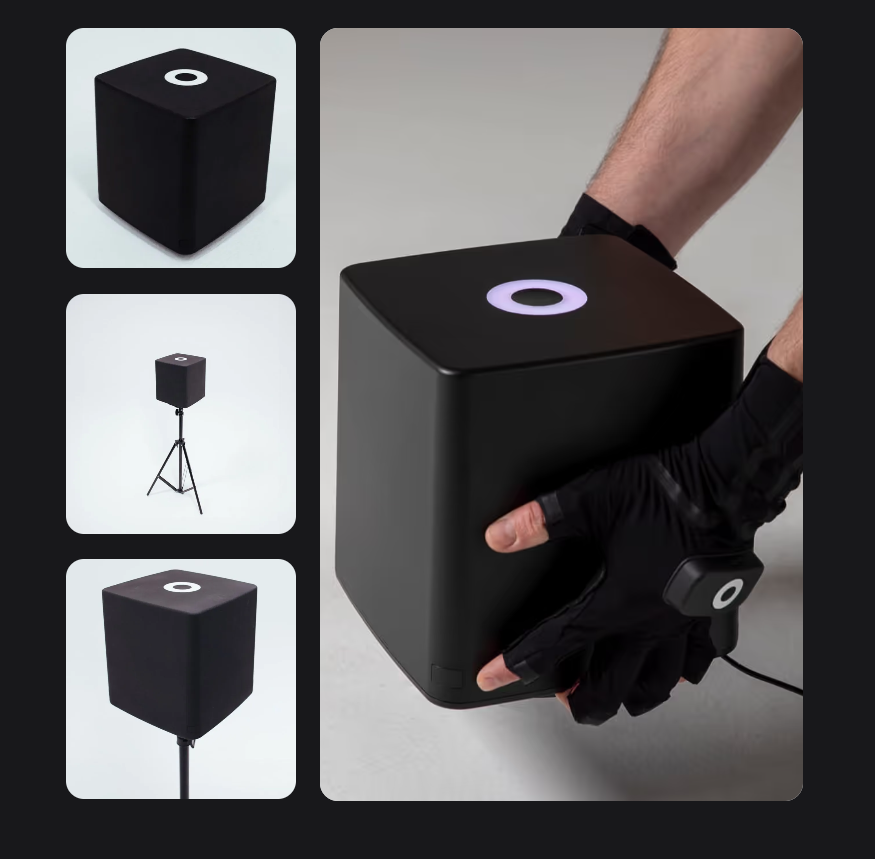
接入层是这套方案比较实在的地方:开放底层 SDK,不依赖 Rokoko Studio,低延迟输出原始数据和骨骼定向数据,可以直接对接自研控制栈或 ROS。对做二次开发的团队很友好,数据链路透明,不被厂商软件绑定。
执行层搭配松灵 NERO 七轴科研机械臂和强脑灵巧手,两种用法:
一是臂手协同遥操作。佩戴ROKOKO数据手套,手部姿态实时映射,驱动松灵 NERO 机械臂和强脑灵巧手完成精细抓取、示教复现,适合灵巧手精细操控、示教学习类实验。
二是ROKOKO数据手套动捕采集,无机械本体负载,采集手腕加五指的连续精细动作,不受遮挡影响,用于具身智能训练数据集采集,也适合人机交互实验和 AI 手部数据集构建。
对高校实验室和企业研发团队来说,这套方案的定位是轻量化、易部署的科研仪器级手部空间感知方案:原始数据流直连自研控制栈,能快速搭起臂手一体化遥操作平台,把具身智能手部感知实验的落地门槛降下来。
适用场景一句话概括:具身智能研究、机器人臂手协同遥操作、灵巧手精细操控、示教学习、人机交互实验、AI 手部数据集采集。如果你的项目正在为手部数据从哪来发愁,Rokoko 磁性空间定位这条链路值得放进选型清单对比看看。